Vai al contenuto

Flight / UAS

Dal campo volo allo spazio aereo digitale.

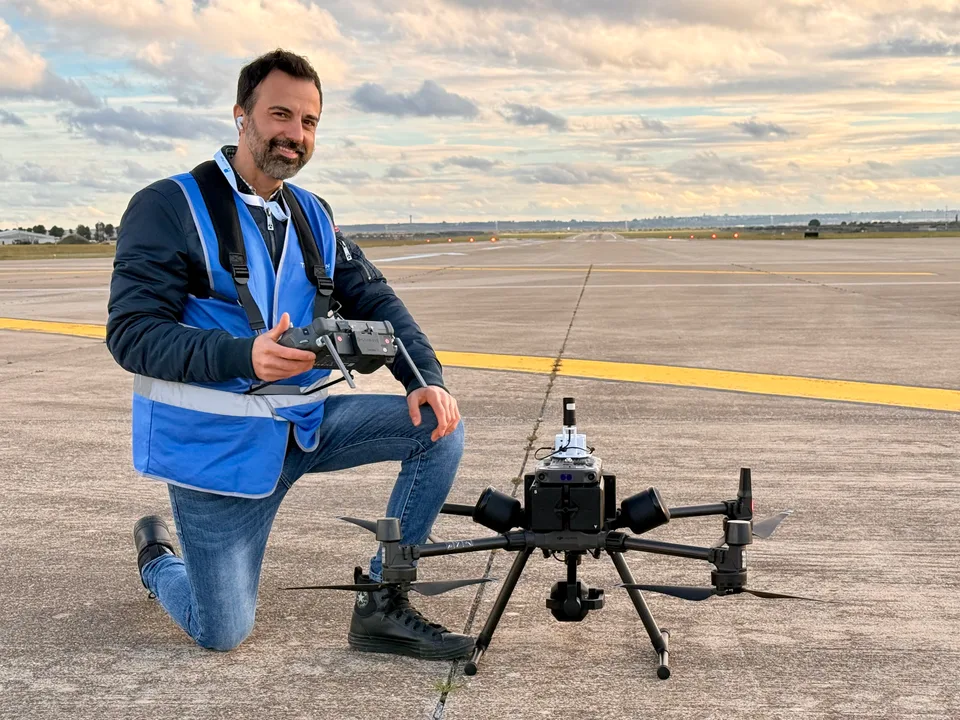
Da bambino pilotavo aeromodelli, quando il volo era fatto di radio, servi e una messa a punto interamente manuale. Oggi, in TopView, coordino le operazioni di volo UAS e lavoro tra integrazione di sistemi, regolamentazione, sensori e ricerca applicata. La tecnologia è cambiata; il mio modo di affrontarla no: capire il sistema, portarlo sul campo, farlo funzionare.

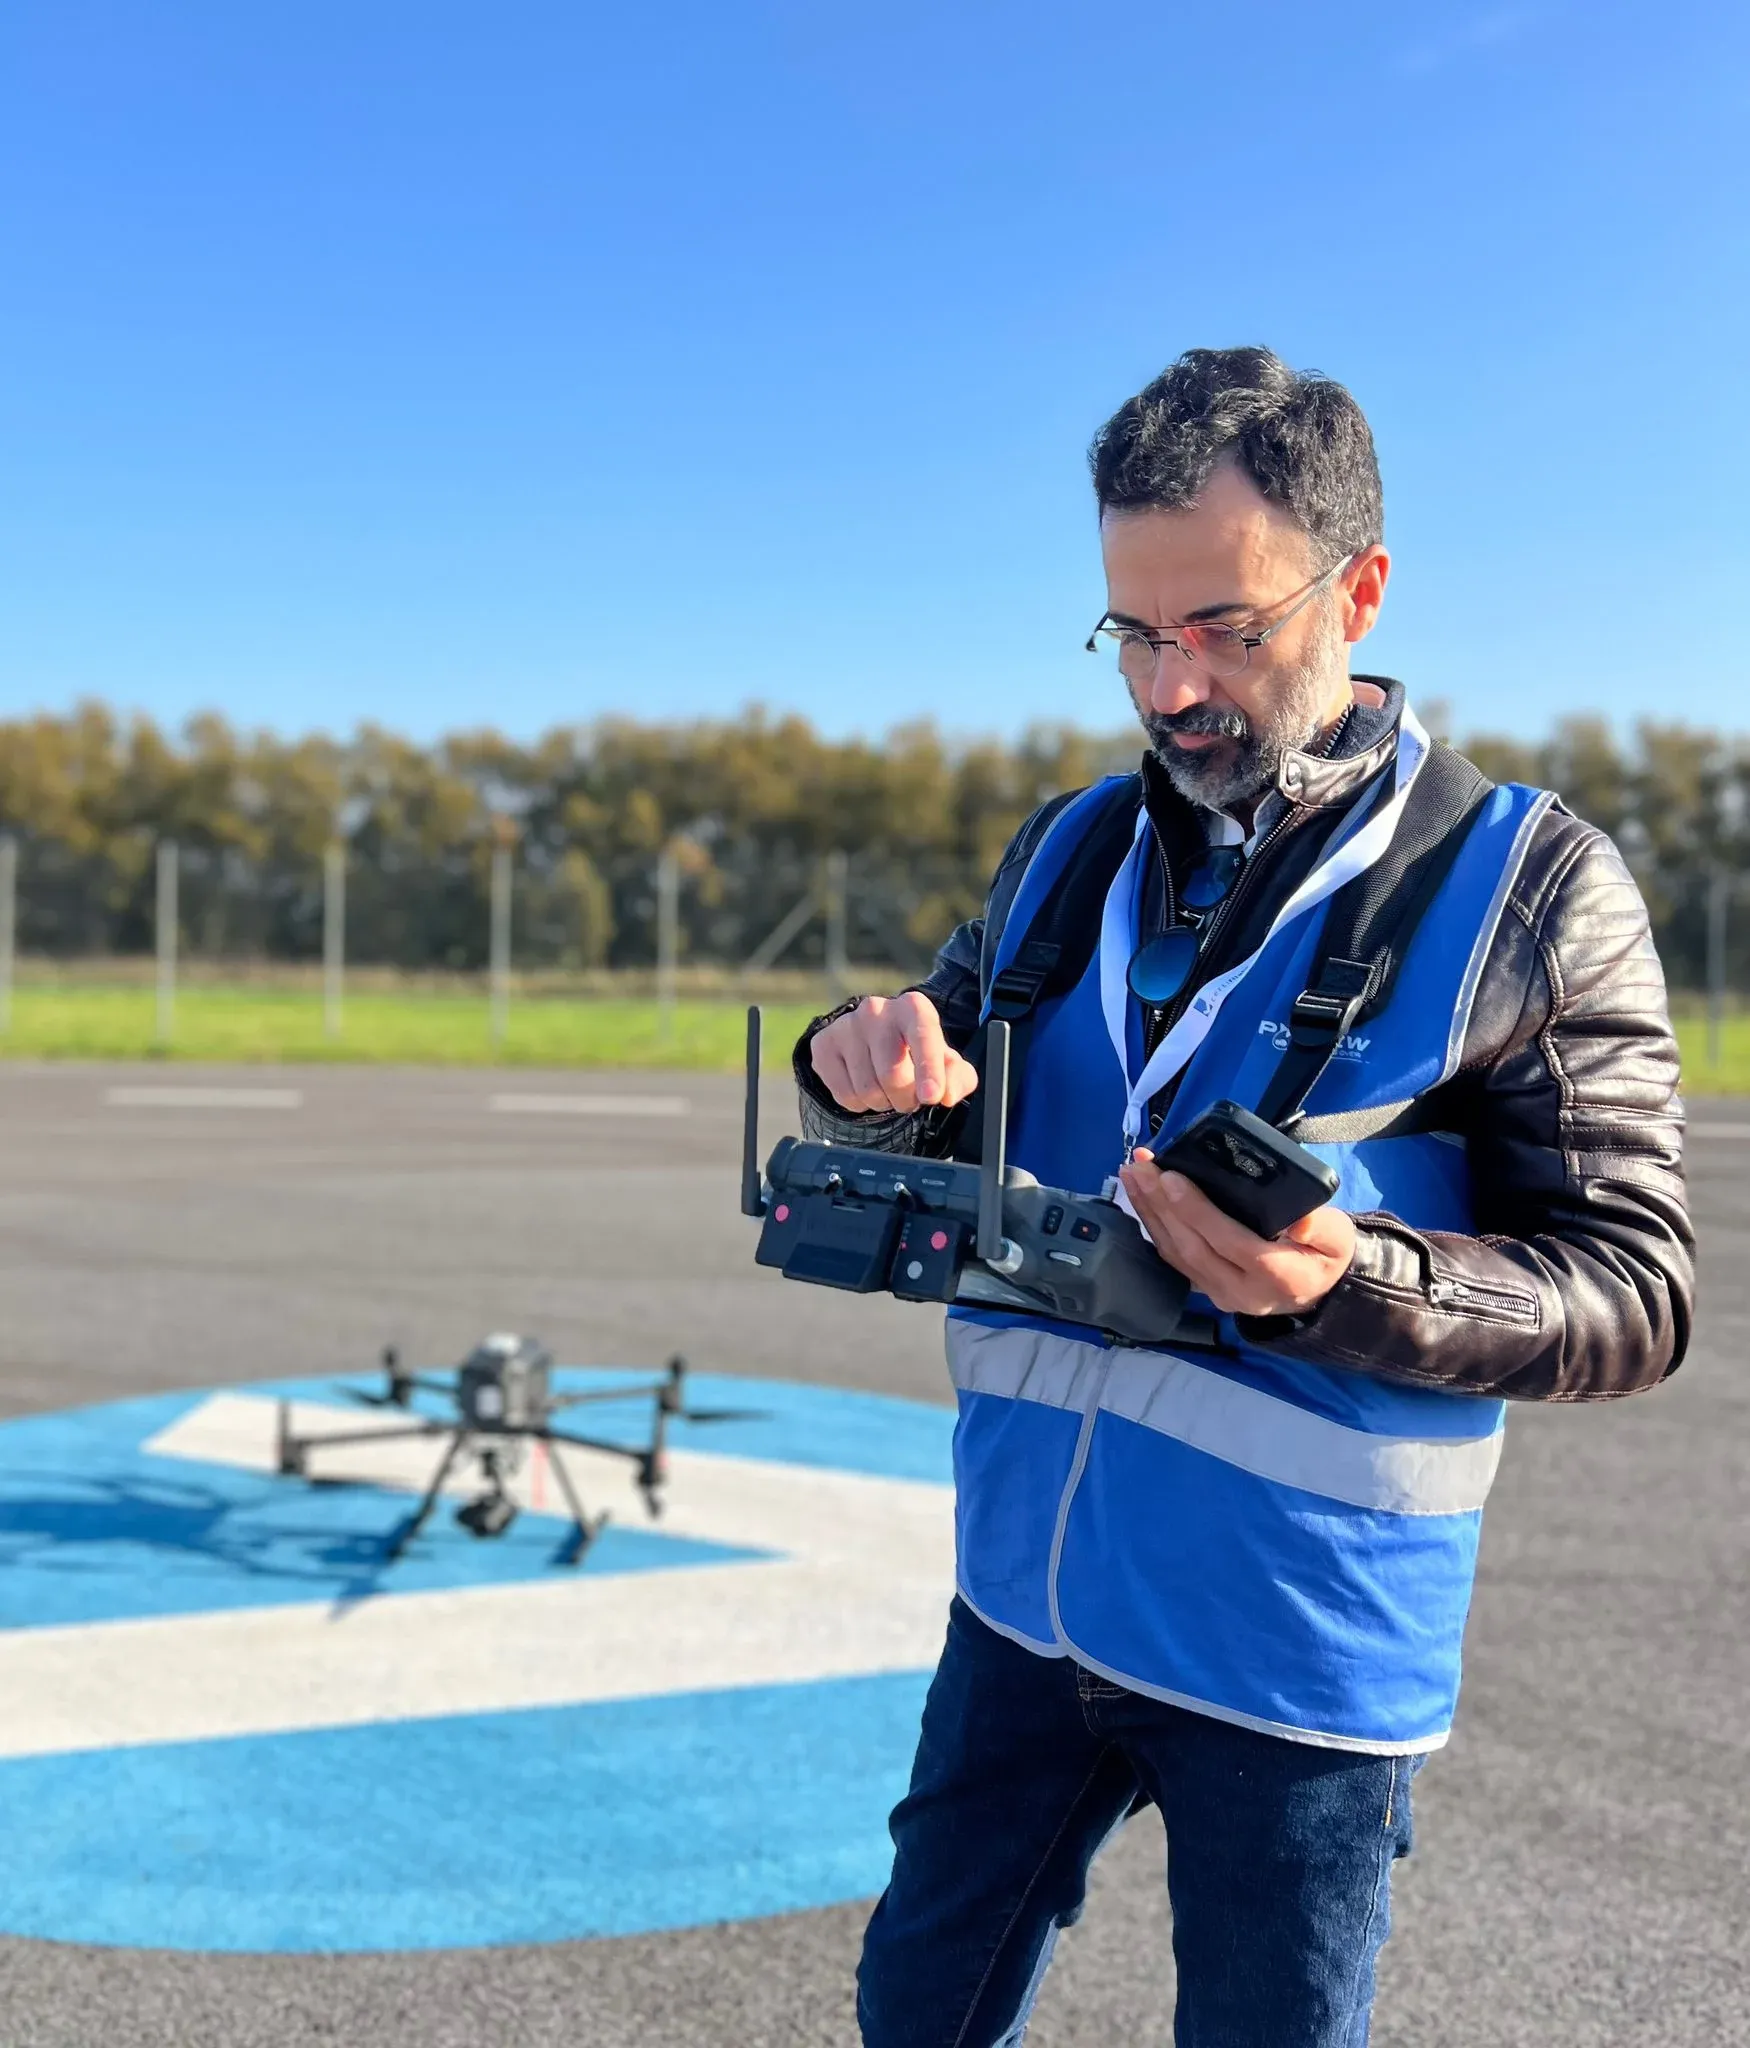
Gianluca Luisi con un UAS sulla pista dell'aeroporto di Grottaglie.

Origini

Prima degli autopiloti

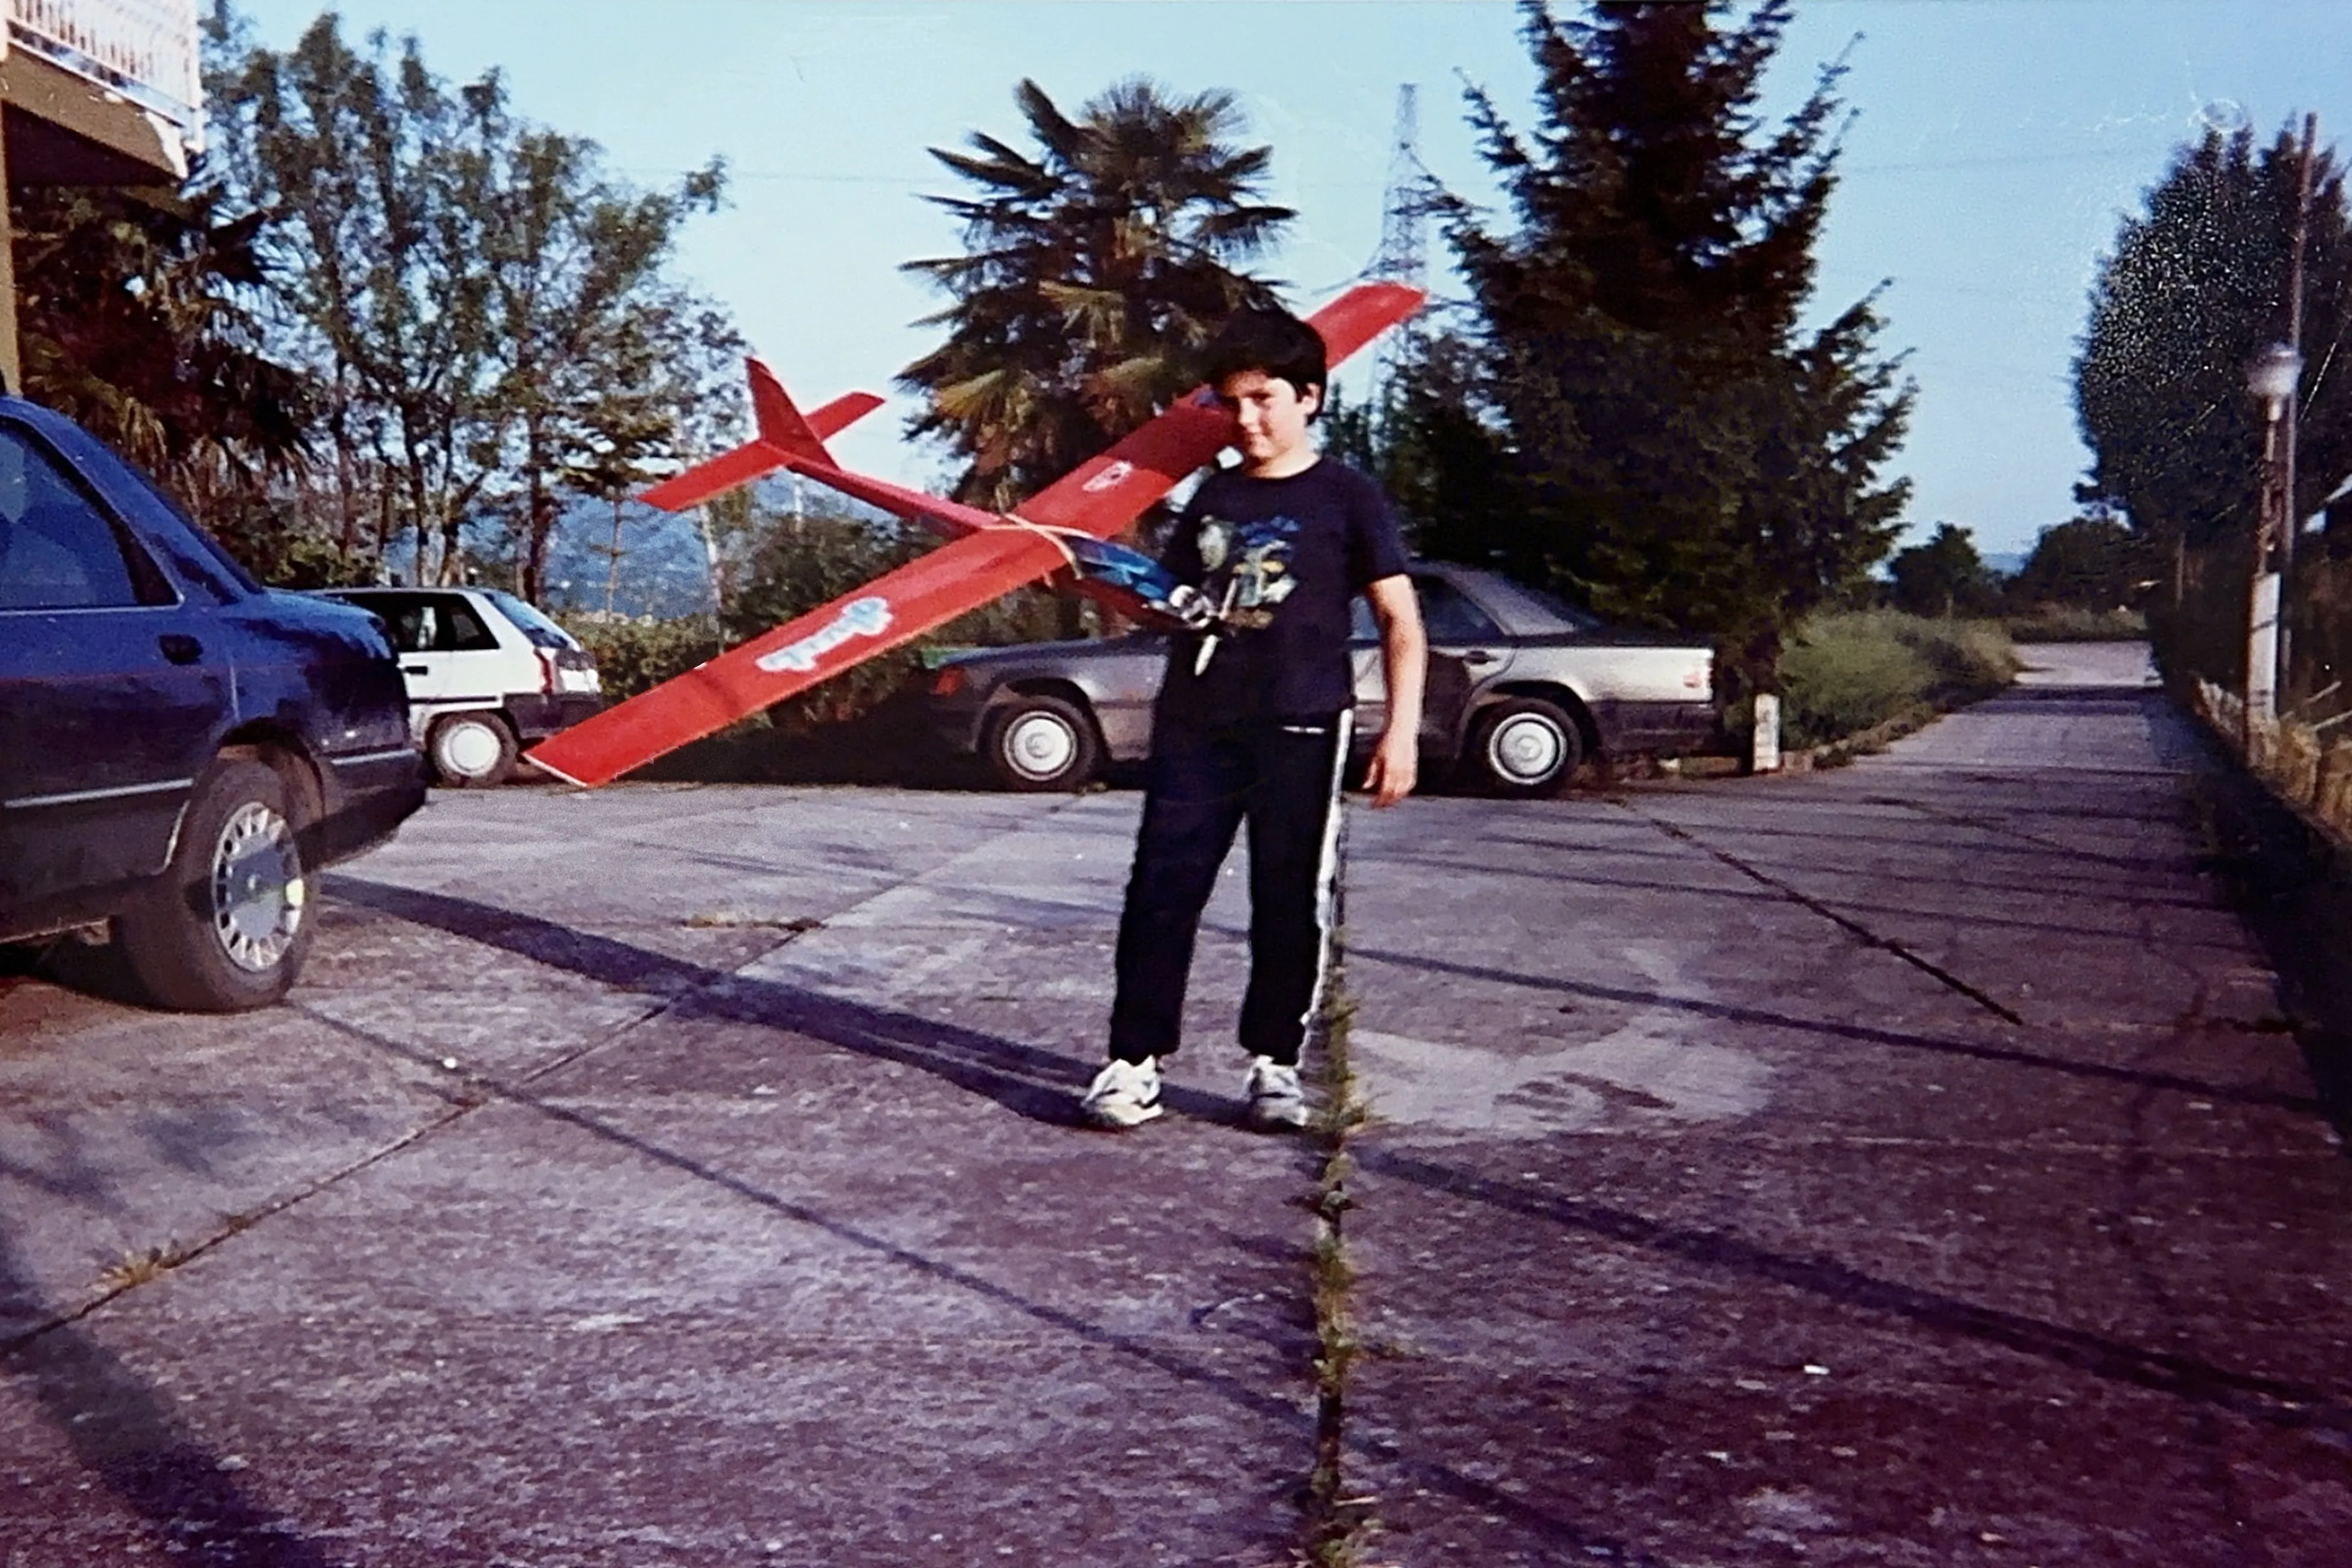
Il mio rapporto con il volo è iniziato molto presto, con l'aeromodellismo. Non c'erano stabilizzazioni automatiche, GPS o flight controller accessibili: ogni regolazione passava dalle mani, dall'ascolto del motore e da ciò che l'aeroplano restituiva in aria. È lì che ho imparato a osservare, mettere a punto e assumermi la responsabilità di una macchina in volo.

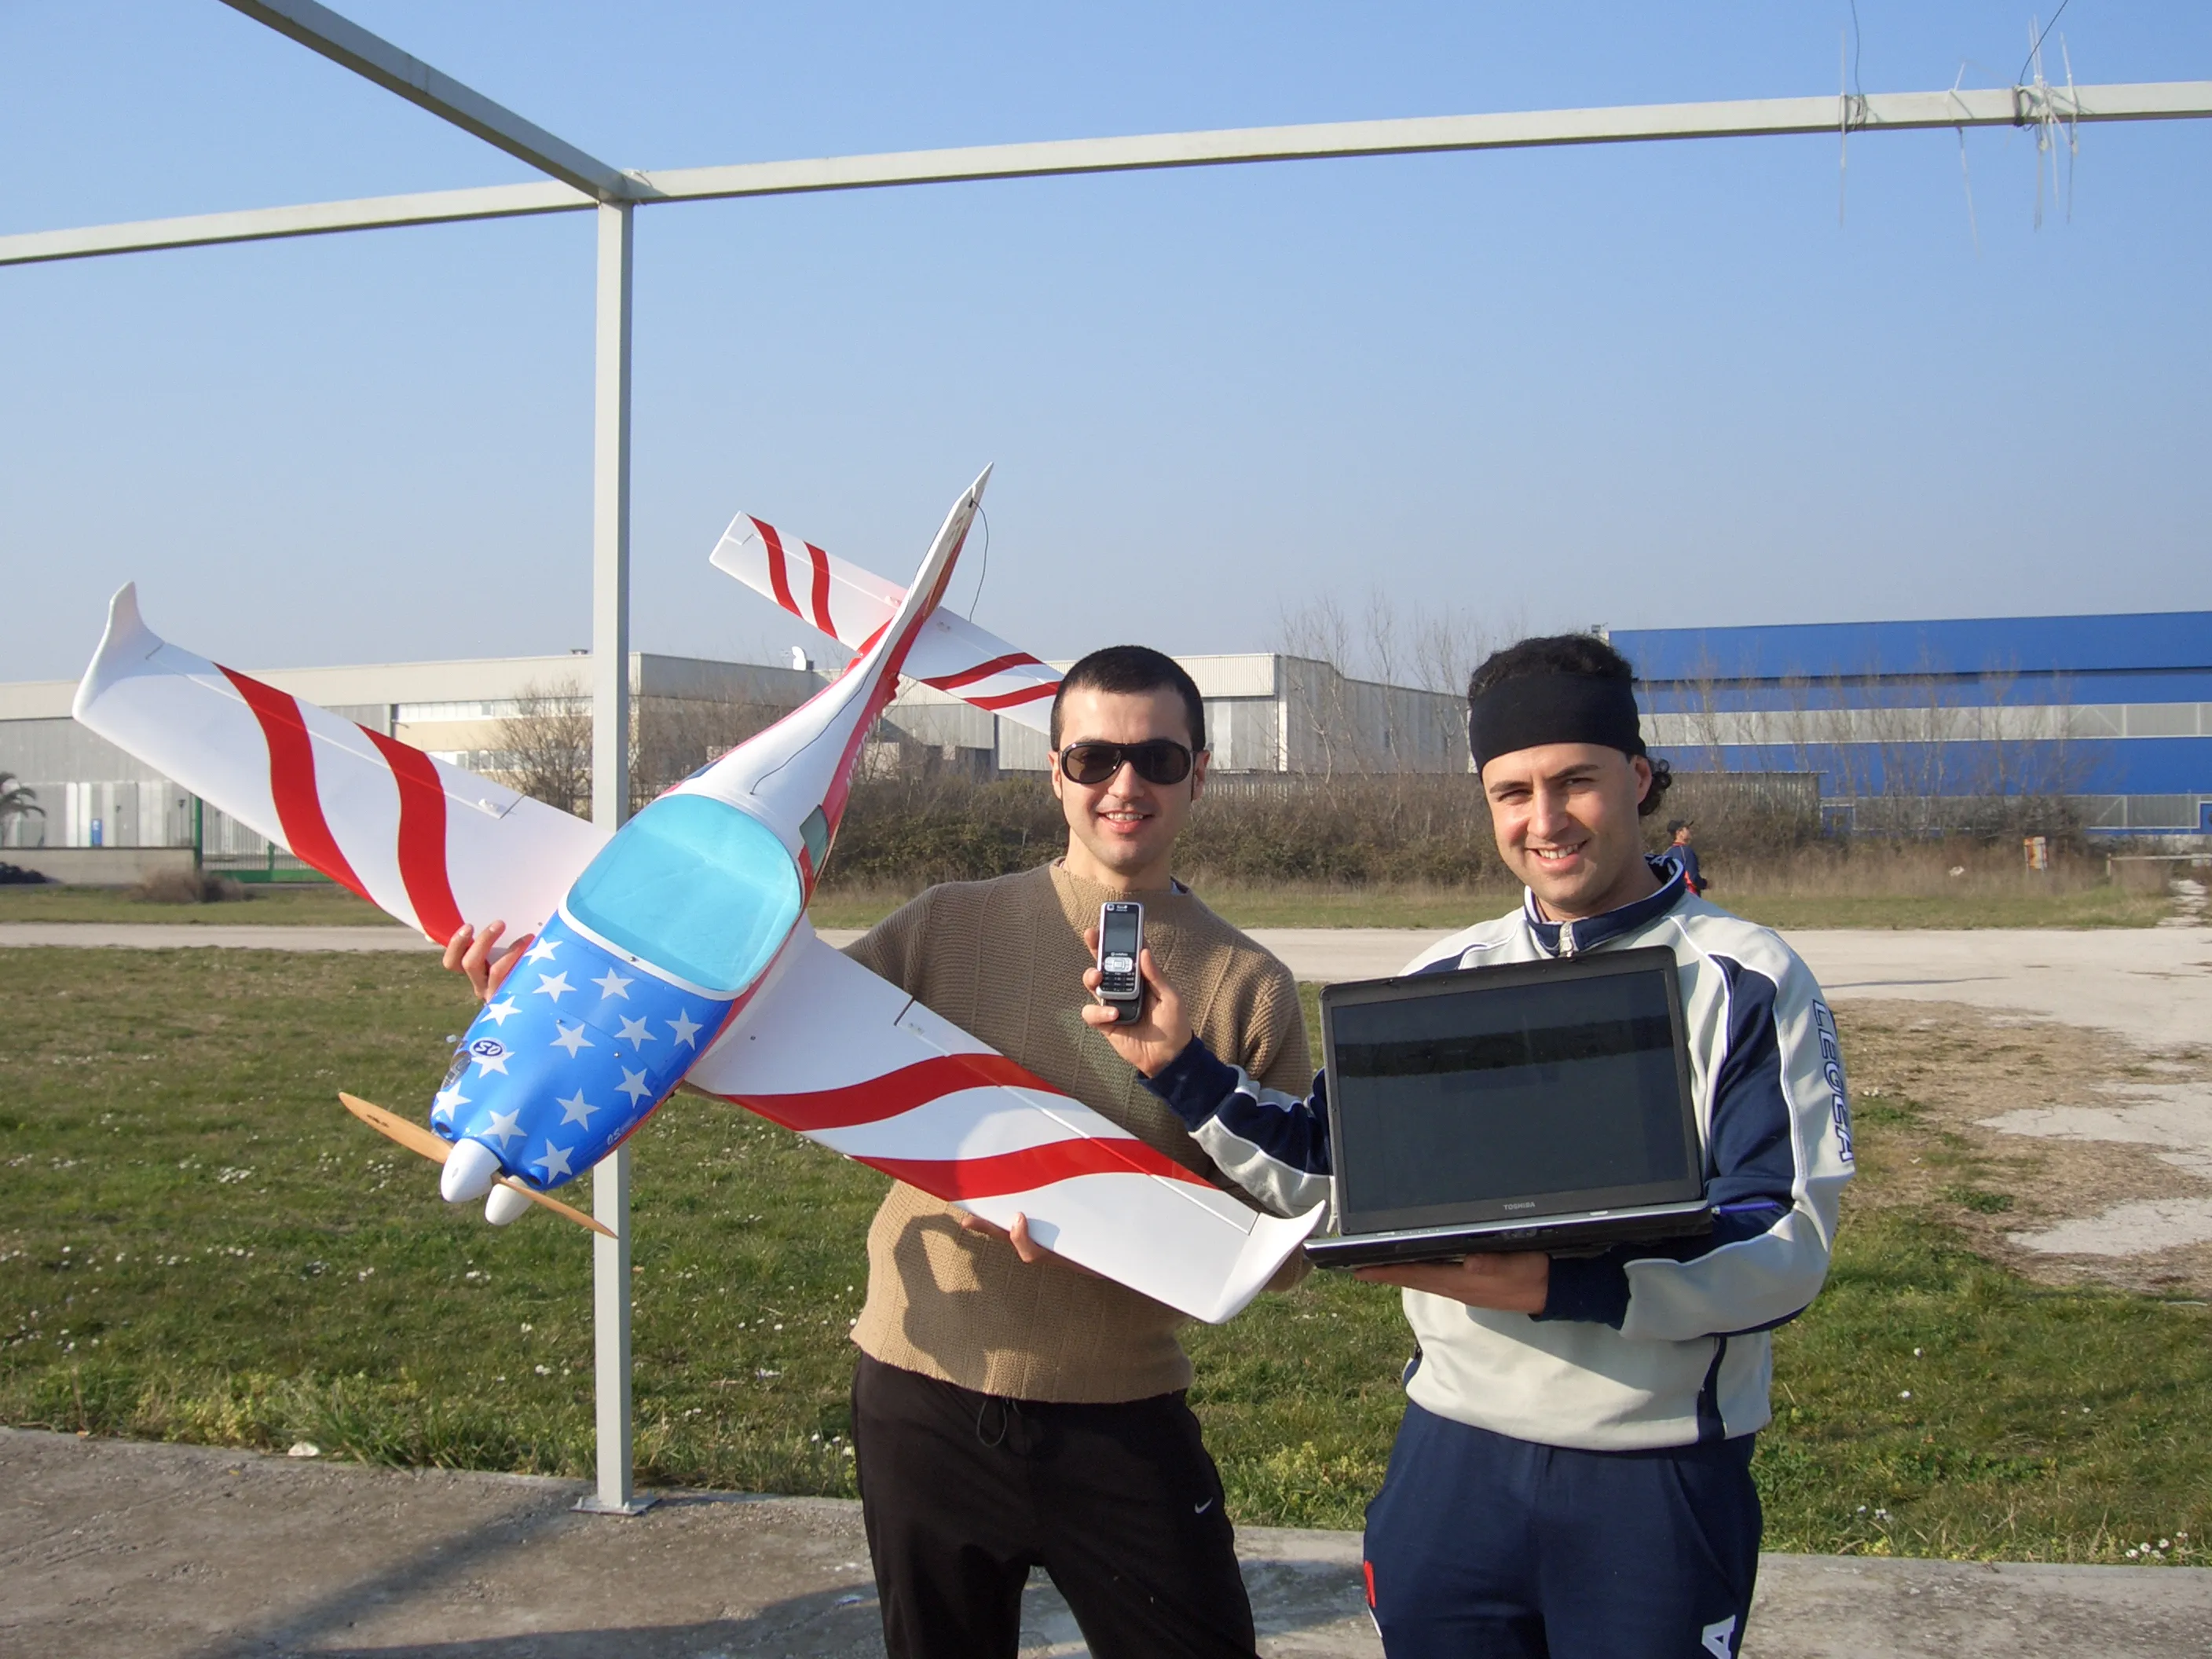
Anni dopo, mentre lavoravo come sound designer, i primi autopiloti civili hanno iniziato a rendere possibili sperimentazioni che prima appartenevano quasi soltanto al mondo militare e alla ricerca. Ogni fine settimana l'appuntamento fisso era al campo di volo, dove trascorrevo giornate intere. Accanto ai voli con gli aeromodelli tradizionali, mio cugino Alberto, oggi fondatore di TopView, iniziò a coinvolgermi nelle prime sperimentazioni con queste tecnologie. Con TopView, quella sperimentazione si sarebbe trasformata progressivamente in una professione.

Il passaggio dagli aeromodelli ai droni non è stato una rottura. È stata l'evoluzione naturale della stessa curiosità per il volo, la tecnologia e i sistemi complessi.

Gianluca Luisi da bambino con uno dei suoi primi aeromodelli.
Con uno dei miei primi aeromodelli.
Gianluca Luisi con suo cugino Alberto al campo di volo di Capua, accanto a un modello radiocomandato e a un computer portatile.
Una giornata al campo di volo di Capua con Alberto, oggi fondatore di TopView.

Flight Training

Quando il sogno diventa volo.

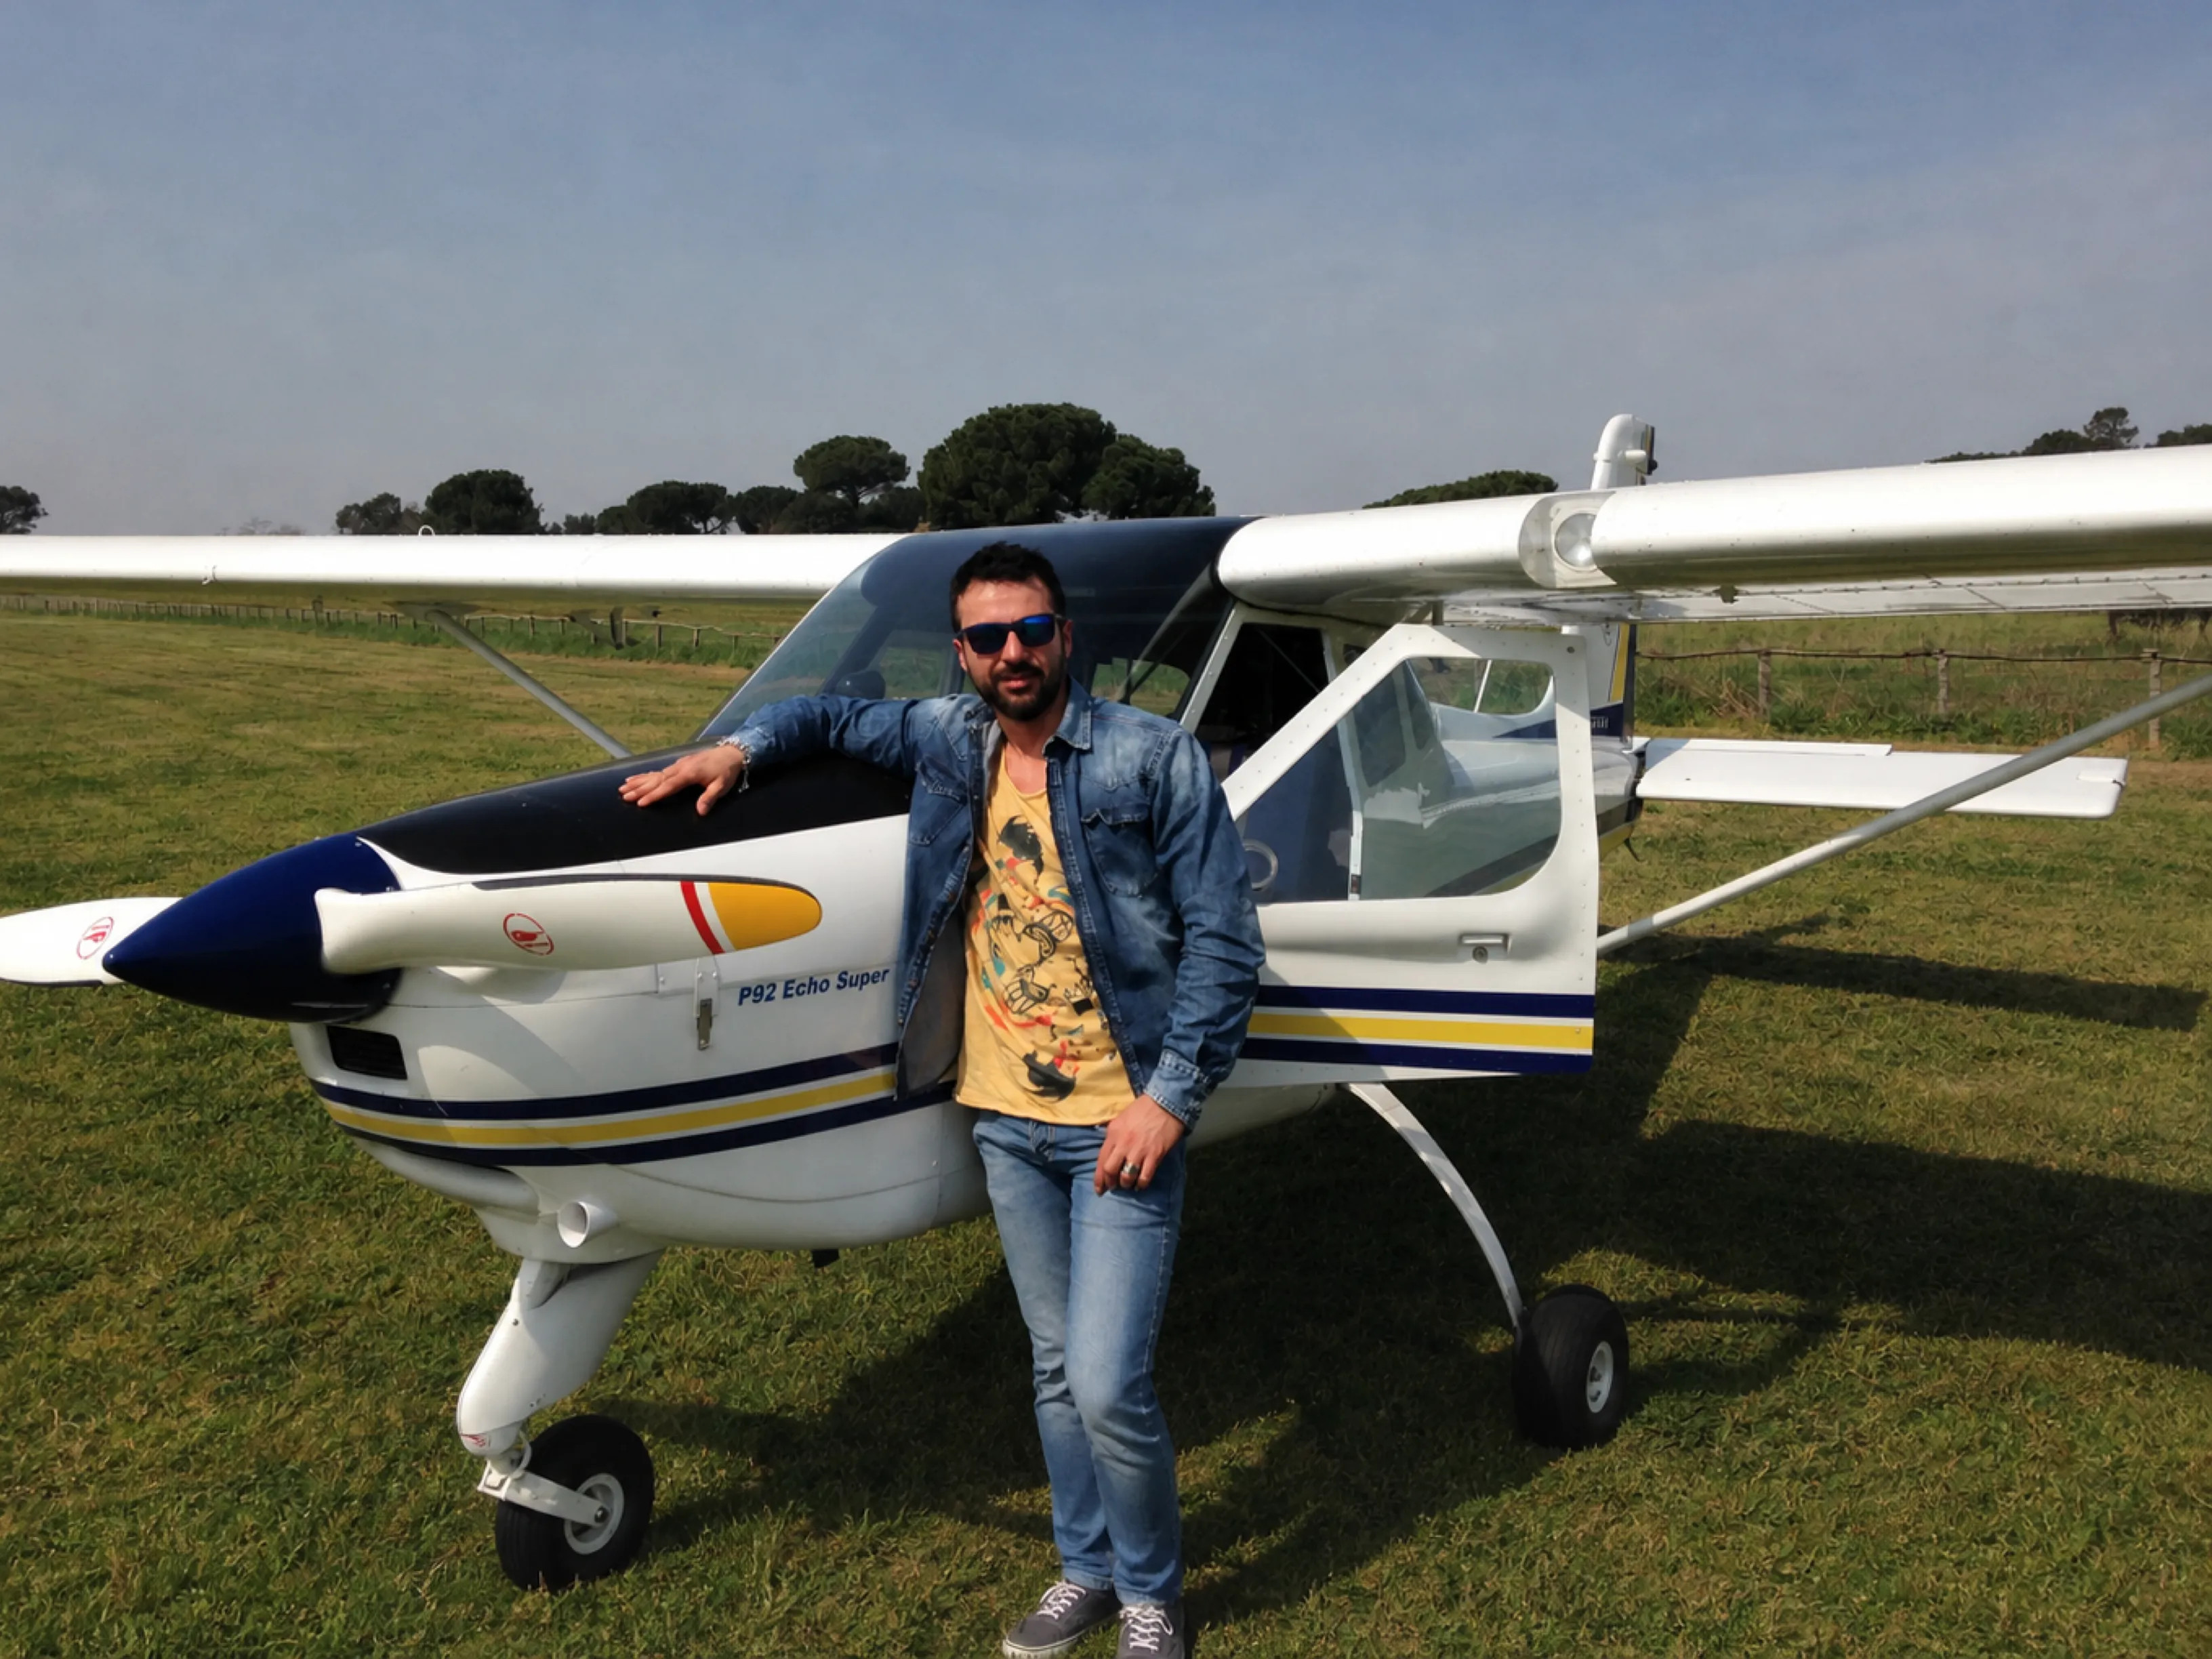
Volare in prima persona era un desiderio che mi accompagnava fin da bambino. Quando ho avuto l'opportunità di iniziare un percorso di addestramento VDS su velivoli leggeri, tra cui il Tecnam P92, quel mondo che avevo conosciuto attraverso gli aeromodelli è diventato improvvisamente reale.

Essere ai comandi significa percepire direttamente assetto, energia e comportamento della macchina, imparare a coordinare strumenti, attenzione e decisioni. È stata un'esperienza importante non soltanto dal punto di vista personale, ma anche per il modo in cui oggi affronto il volo professionale e le operazioni UAS.

Quel periodo ha avuto per me un valore che andava oltre l’addestramento. Realizzare, anche solo in parte, il sogno di essere ai comandi mi ha dato una consapevolezza nuova: il volo non è soltanto tecnica, ma anche attenzione, responsabilità e capacità di rimanere presenti in ogni momento.

La tecnologia può automatizzare molte funzioni. Comprendere cosa significa realmente volare continua però a fare la differenza.

Gianluca Luisi accanto a un Tecnam P92 Echo Super su un campo di volo erboso.
Durante l'addestramento al volo VDS su Tecnam P92.
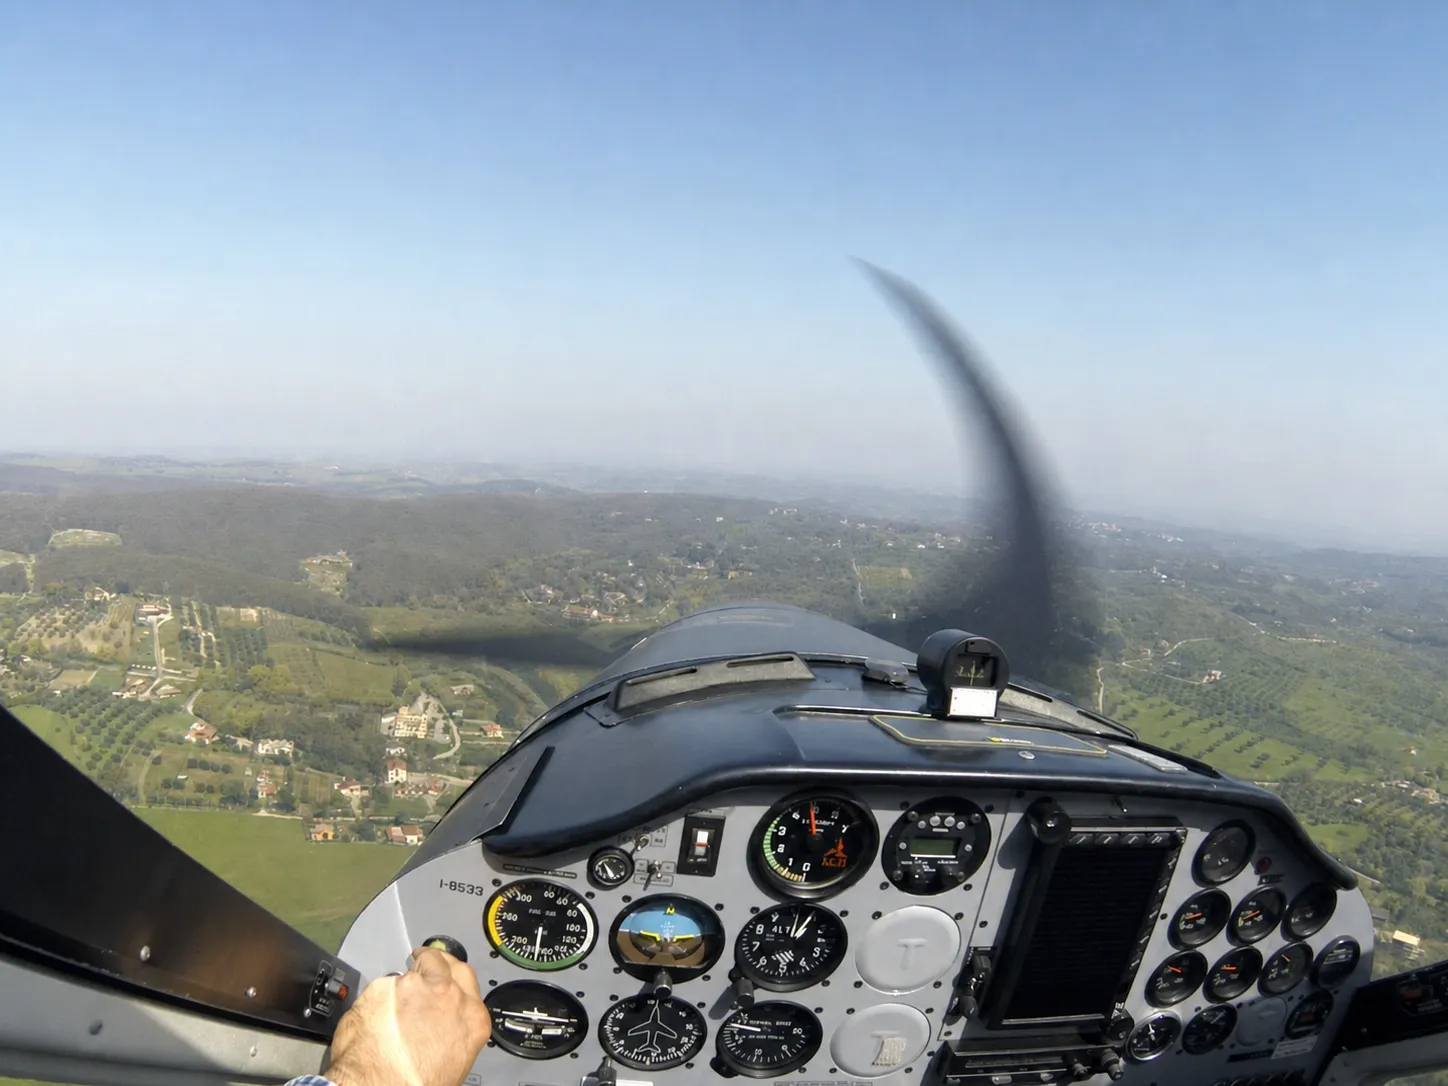
Vista dalla cabina di un Tecnam P92: strumentazione, elica in movimento e paesaggio sotto durante un volo di addestramento.
In volo, ai comandi del Tecnam P92.

Operations / Systems

Il volo comincia molto prima del decollo.

In TopView la mia attività è concentrata sulla componente operativa e tecnica dei sistemi UAS. Coordino le attività di volo e seguo le piattaforme lungo tutto il loro ciclo operativo: analisi dello scenario, regolamentazione, autorizzazioni, configurazione, manutenzione, integrazione dei payload, test, procedure, missione e controllo dei dati acquisiti.

Lavoro con multirotori e ala fissa, piattaforme commerciali e sistemi basati su autopiloti open source. Le missioni possono riguardare aerofotogrammetria, LiDAR, sensori ottici, termici o multispettrali; possono svolgersi in aree isolate oppure in aeroporti e spazi aerei controllati, dove il coordinamento con autorità e gestori diventa parte integrante del progetto.

La missione non termina con l'atterraggio: seguo anche workflow di elaborazione e controllo dei dati, inclusi processing fotogrammetrici e ricostruzioni 2D/3D con strumenti come Pix4D e DJI Terra.

La regolamentazione, per me, non è uno strato burocratico aggiunto al volo. È uno degli elementi del sistema, insieme a macchina, software, persone, spazio aereo e obiettivo della missione.

Una missione riuscita non è soltanto un drone che vola. È un sistema che produce un risultato affidabile, in sicurezza.

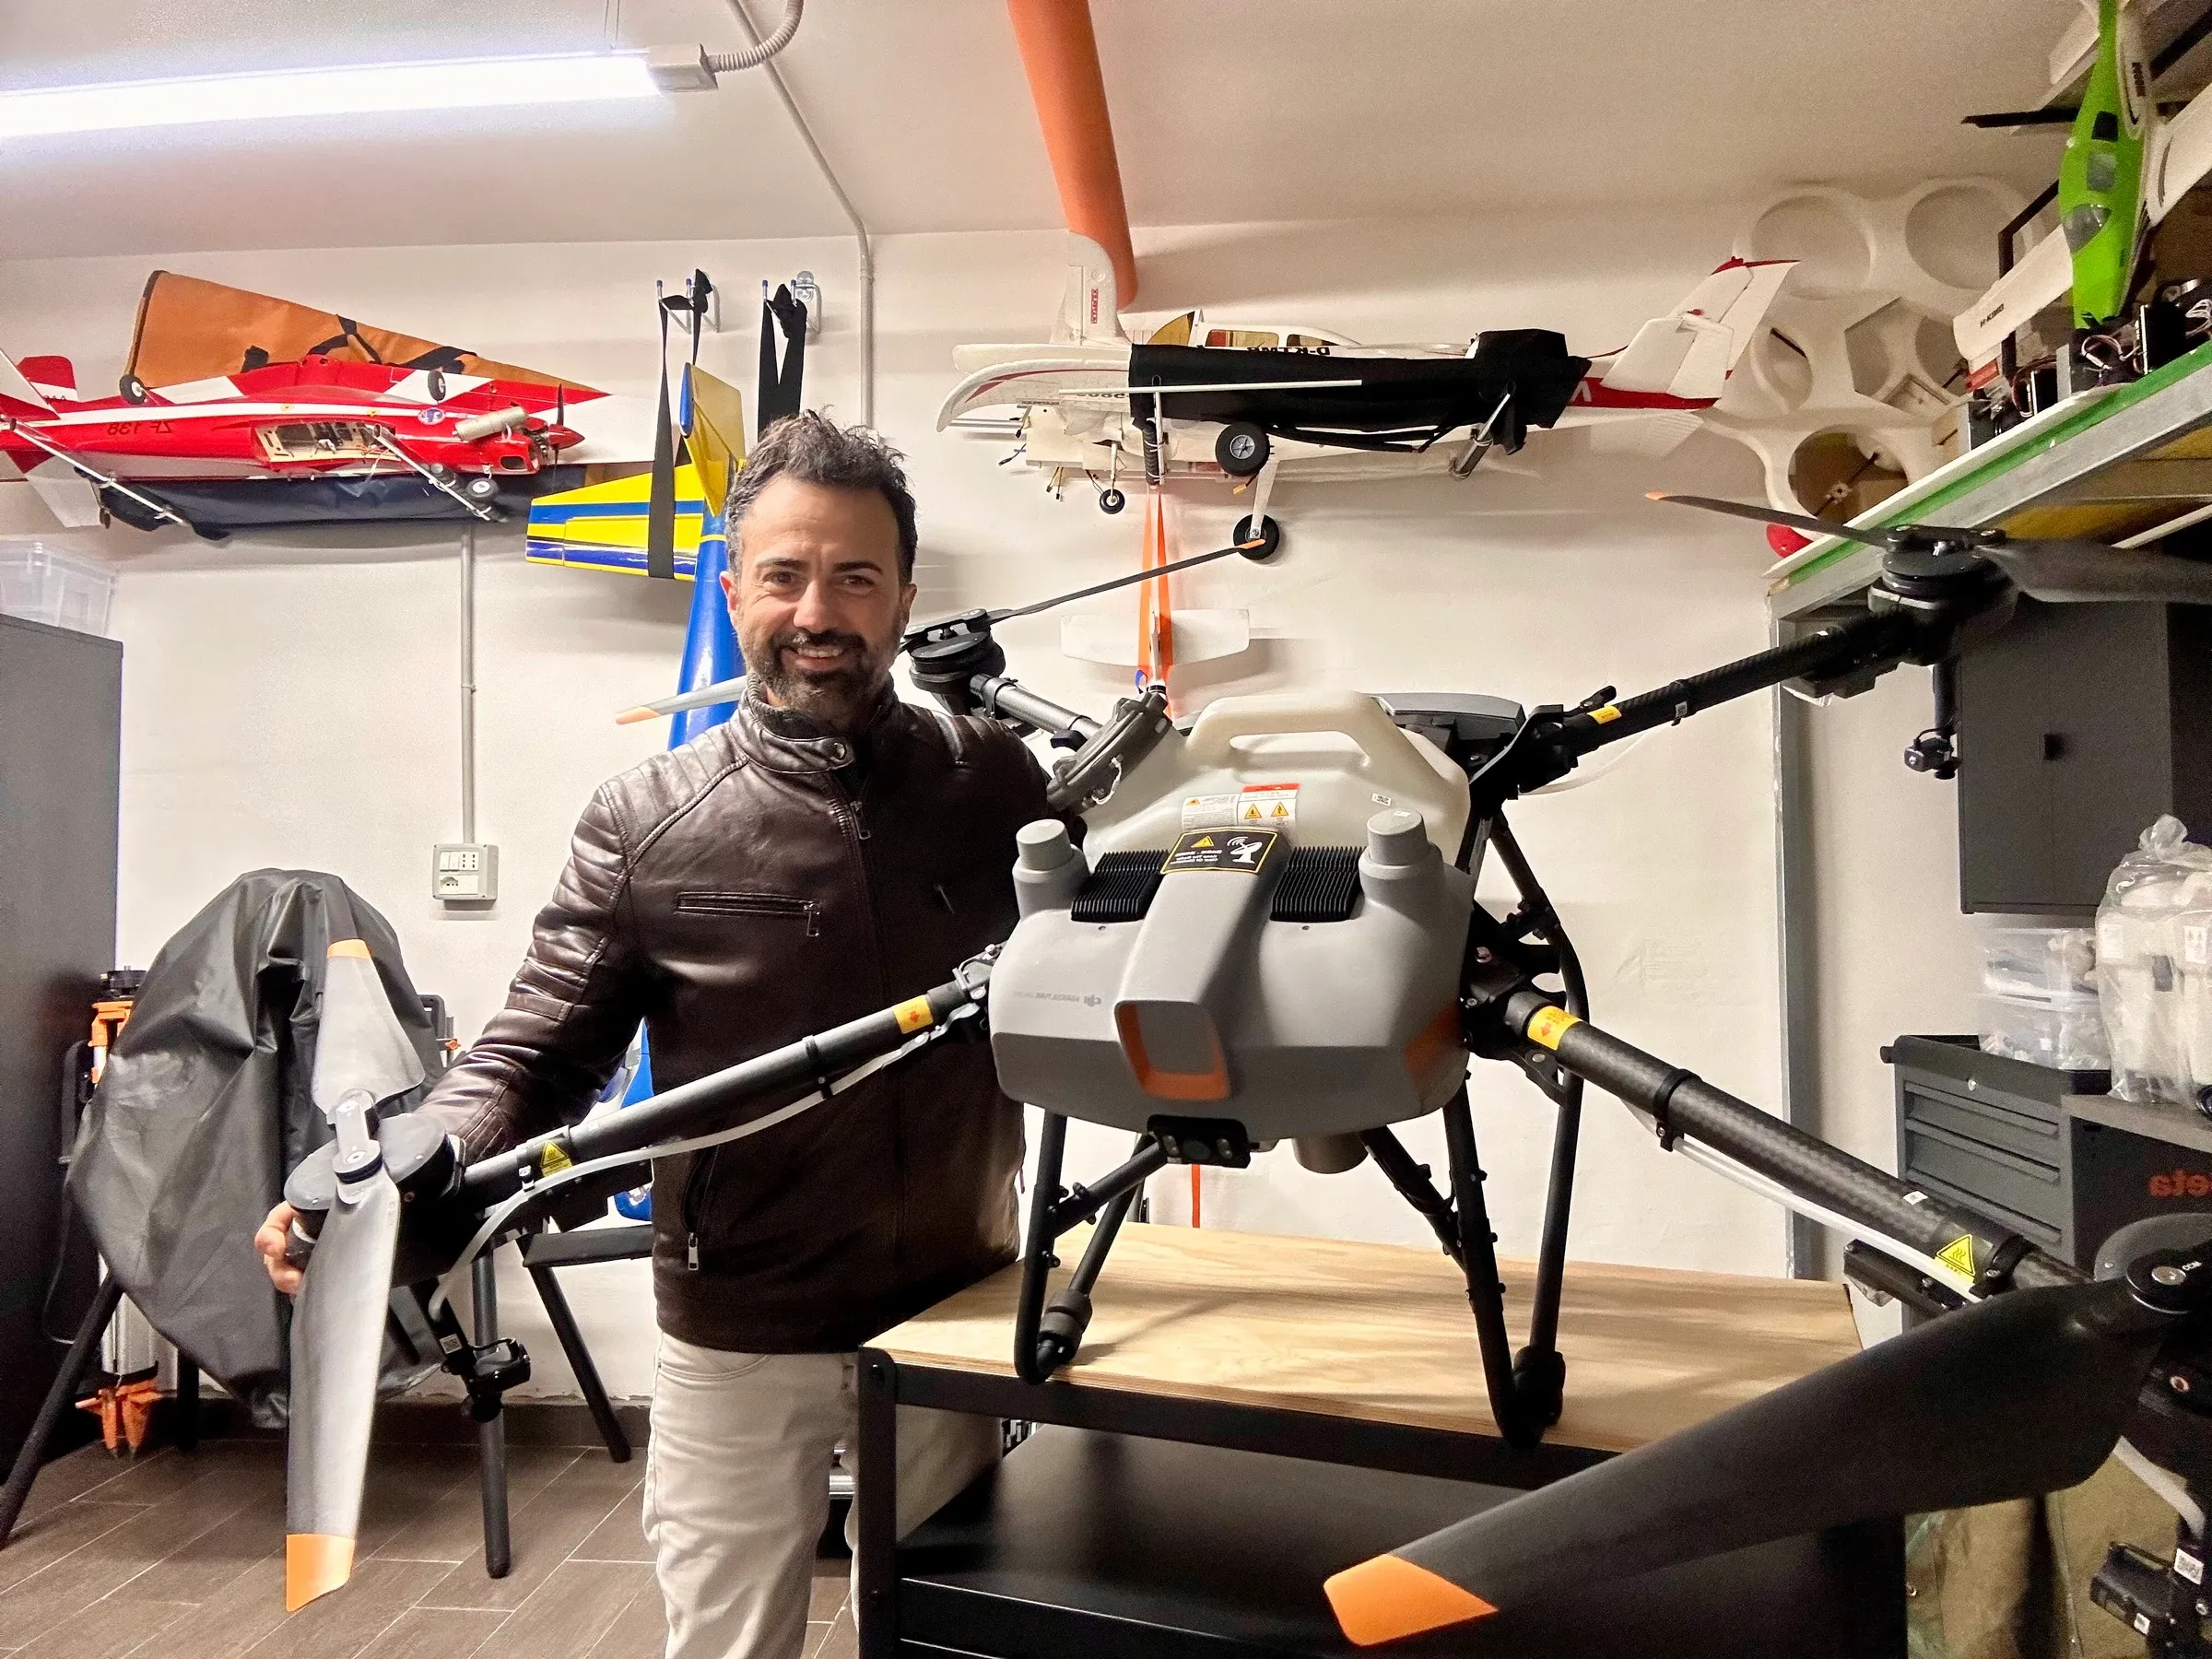
Gianluca Luisi in laboratorio tra un drone professionale e diversi aeromodelli.
Nel laboratorio di TopView con un DJI Agras T10, drone per applicazioni agricole.
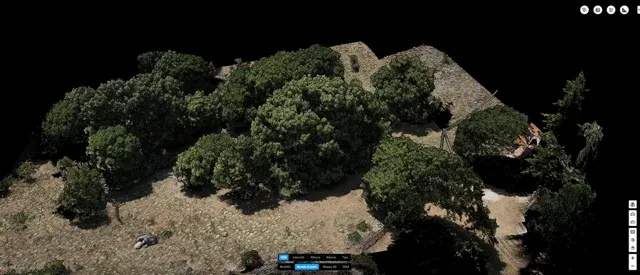
Ricostruzione 3D fotorealistica generata da un rilievo aerofotogrammetrico.
Ricostruzione 3D fotorealistica del rilievo.
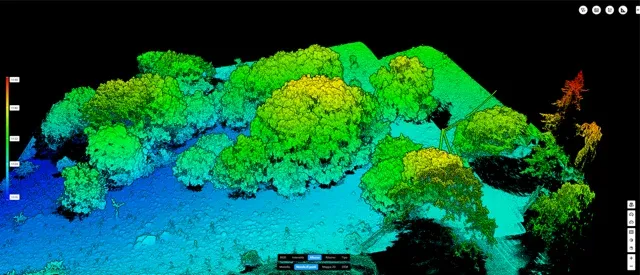
Modello 3D colorato per quote, usato per l'analisi geometrica e altimetrica del rilievo.
Analisi geometrica e altimetrica del modello ricostruito.

Flight Simulation

Da una stanza a un progetto di ricerca.

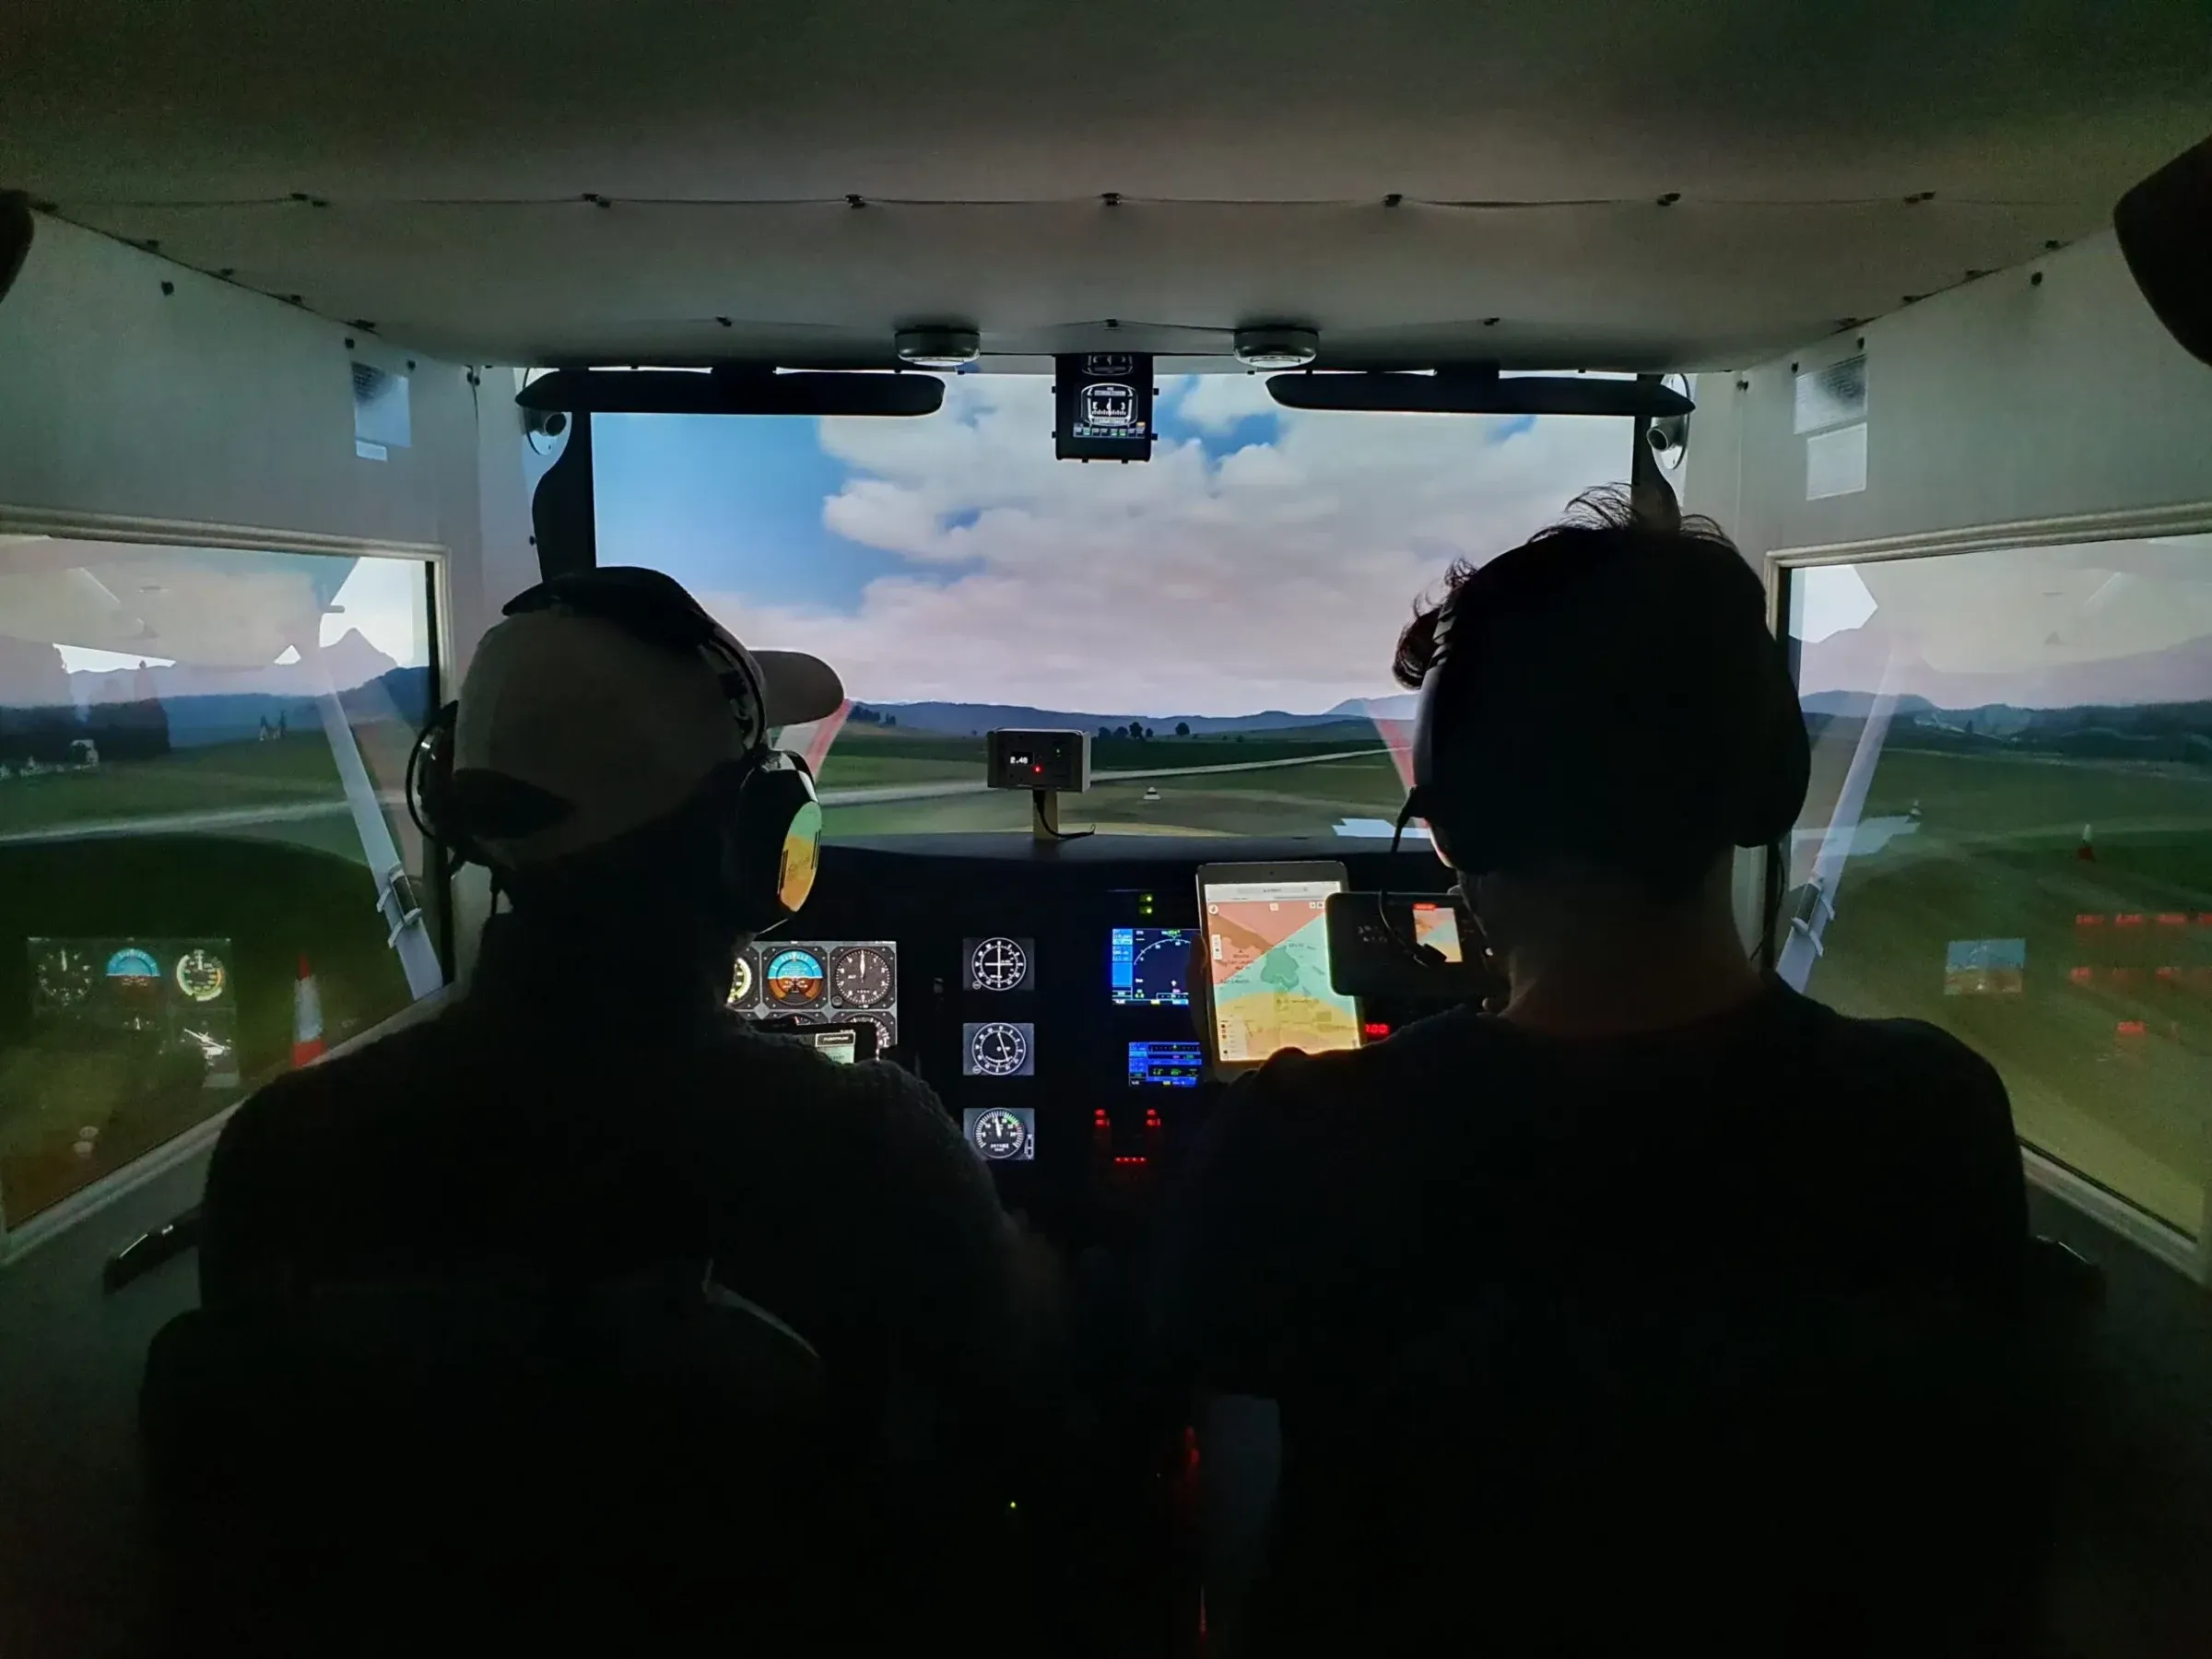
La simulazione di volo è un’altra parte della mia storia. Ho progettato e costruito un cockpit immersivo partendo da una stanza di casa, replicando strumenti, comandi e visuale di un velivolo di aviazione generale. Quello che era nato da una passione personale è diventato uno strumento di sperimentazione.

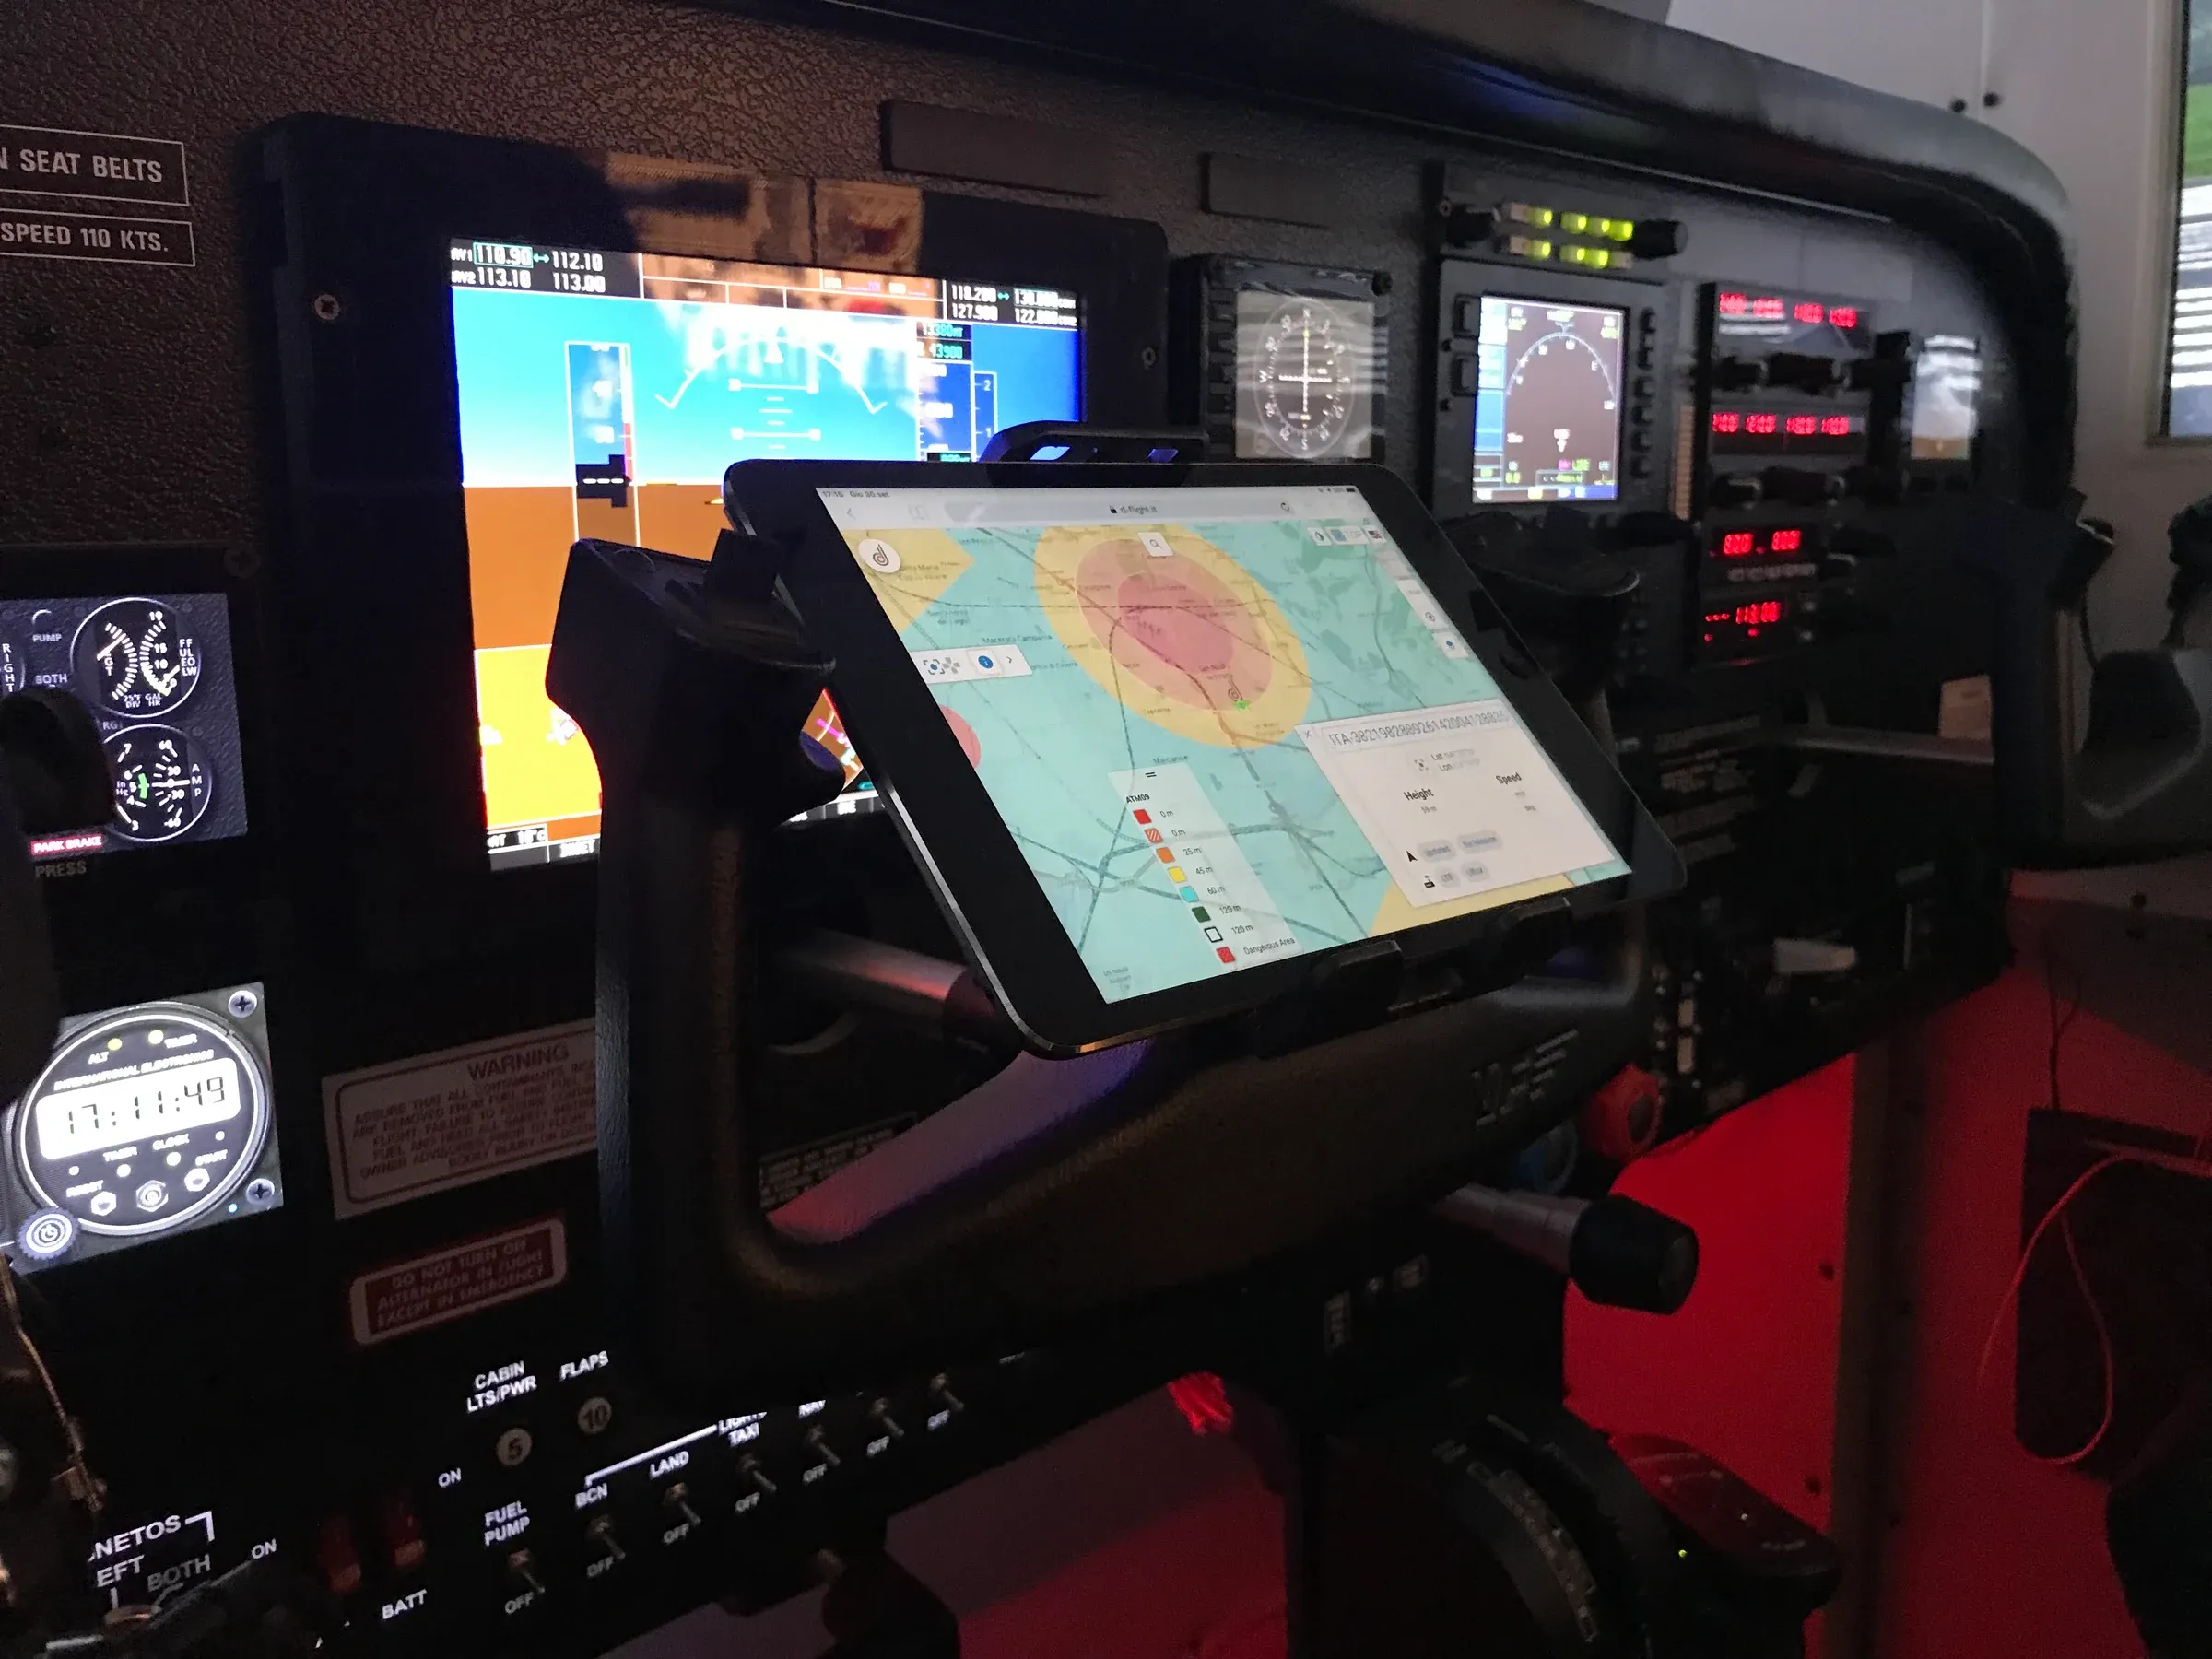
Nel progetto DoDo — Door to Door, sviluppato da NAIS insieme a CIRA e TopView, il simulatore è stato integrato per valutare servizi digitali destinati ai piloti di aviazione generale, pensati per supportare le diverse fasi del volo: dalla pianificazione della rotta e dal rullaggio fino alla navigazione, anche attraverso connettività satellitare.

Vedere un sistema costruito inizialmente in casa diventare parte di una campagna di ricerca è stato uno dei passaggi più gratificanti del mio percorso. Il cockpit è stato poi impiegato in ulteriori attività di simulazione e validazione legate all’interazione tra aviazione generale, UAS e servizi U-space.

Due persone durante una sessione nel simulatore di volo progettato da Gianluca Luisi.
Il cockpit immersivo durante una sessione di simulazione.
La strumentazione del simulatore con un'interfaccia cartografica utilizzata durante attività di ricerca.
Un'interfaccia cartografica integrata nel cockpit durante un'attività di ricerca.

System Integration

Un drone che vola e naviga.

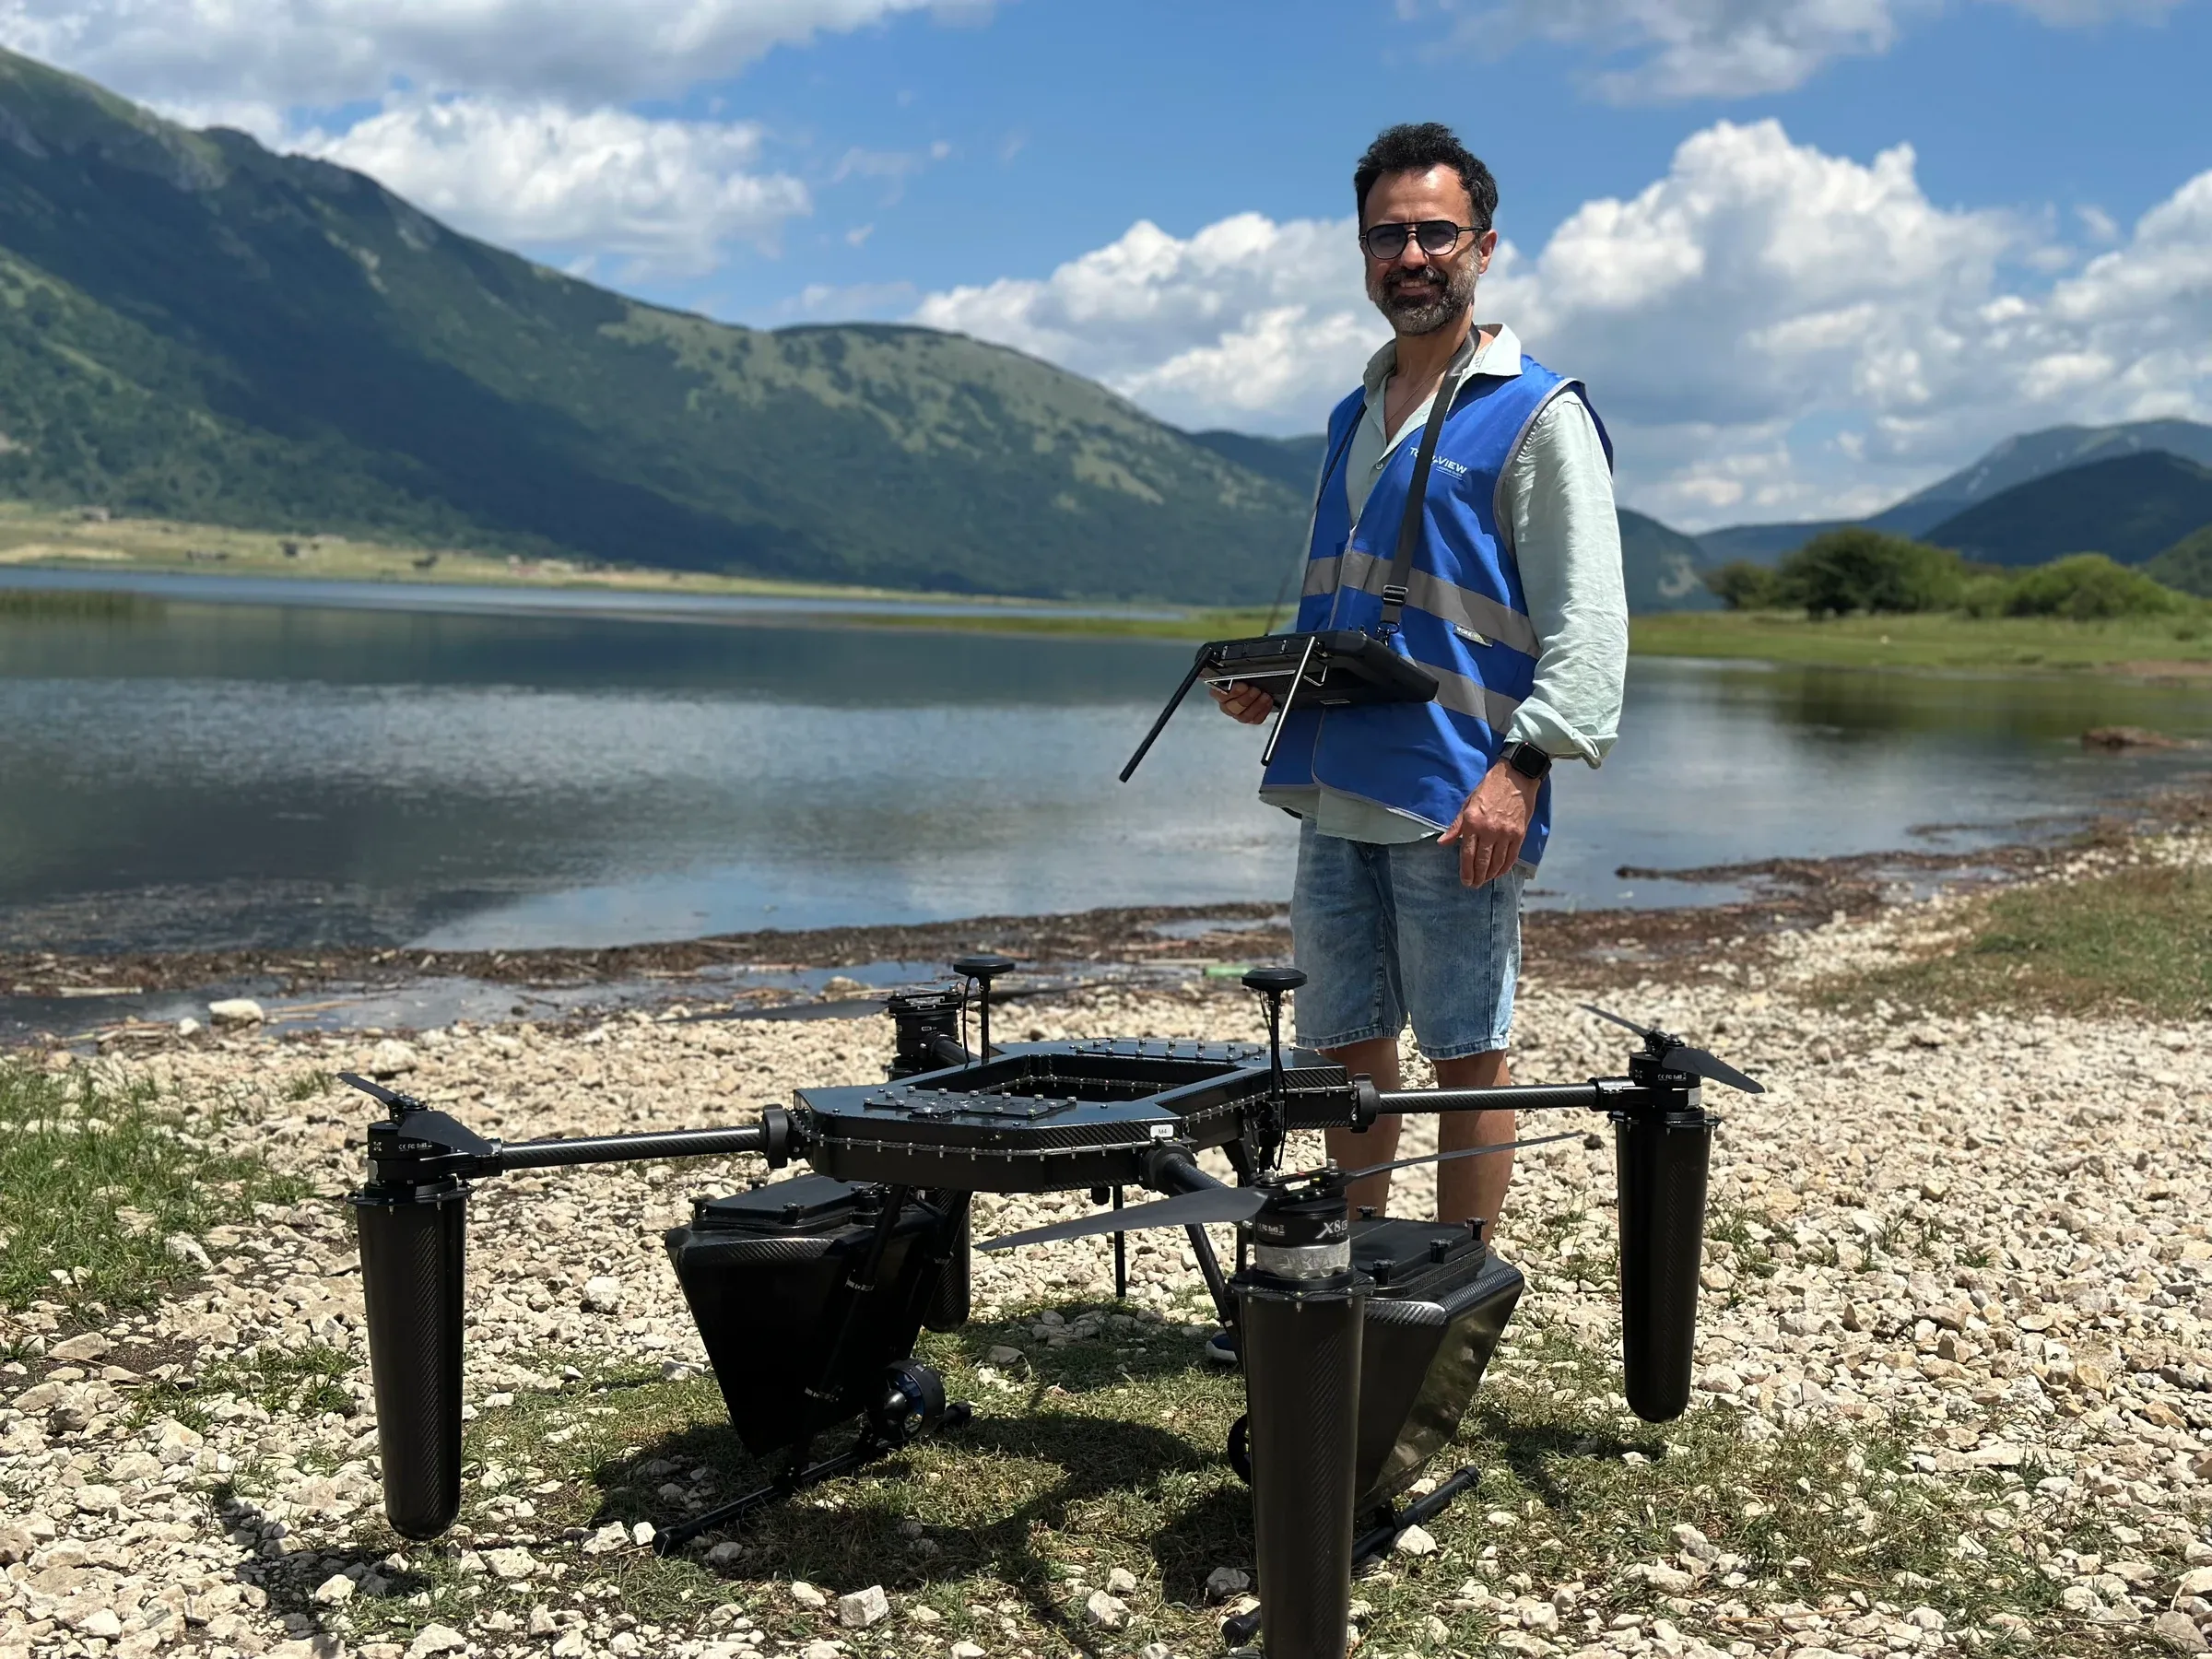
Tra i progetti a cui sono più legato c'è DAMAM, una piattaforma anfibia sviluppata per rilievi ambientali. Come system integrator, ne ho coordinato lo sviluppo tecnico e operativo, lavorando insieme al team lungo l'intero percorso: dalla progettazione e dalla scelta dei componenti alla realizzazione, dalla configurazione e manutenzione del sistema fino alle prove in volo e in acqua.

Con una massa massima al decollo di 24,9 kg, la piattaforma può decollare e ammarare, muoversi sulla superficie e trasportare sensori parzialmente immersi per raccogliere dati. Far convivere propulsione aerea e marina, assetto, tenuta, corrosione, payload e sicurezza richiede di considerare il drone come un unico sistema, non come una somma di componenti.

È il tipo di lavoro che preferisco: un'idea non rimane sulla carta, ma viene progettata, integrata, provata, corretta e riportata sul campo finché non diventa operativa.

Gianluca Luisi con il radiocomando accanto a un grande drone anfibio sulla riva di un lago.
Test operativi della piattaforma anfibia durante una campagna di volo e ammaraggio.

Field Notes

La ricerca, quando incontra il campo.

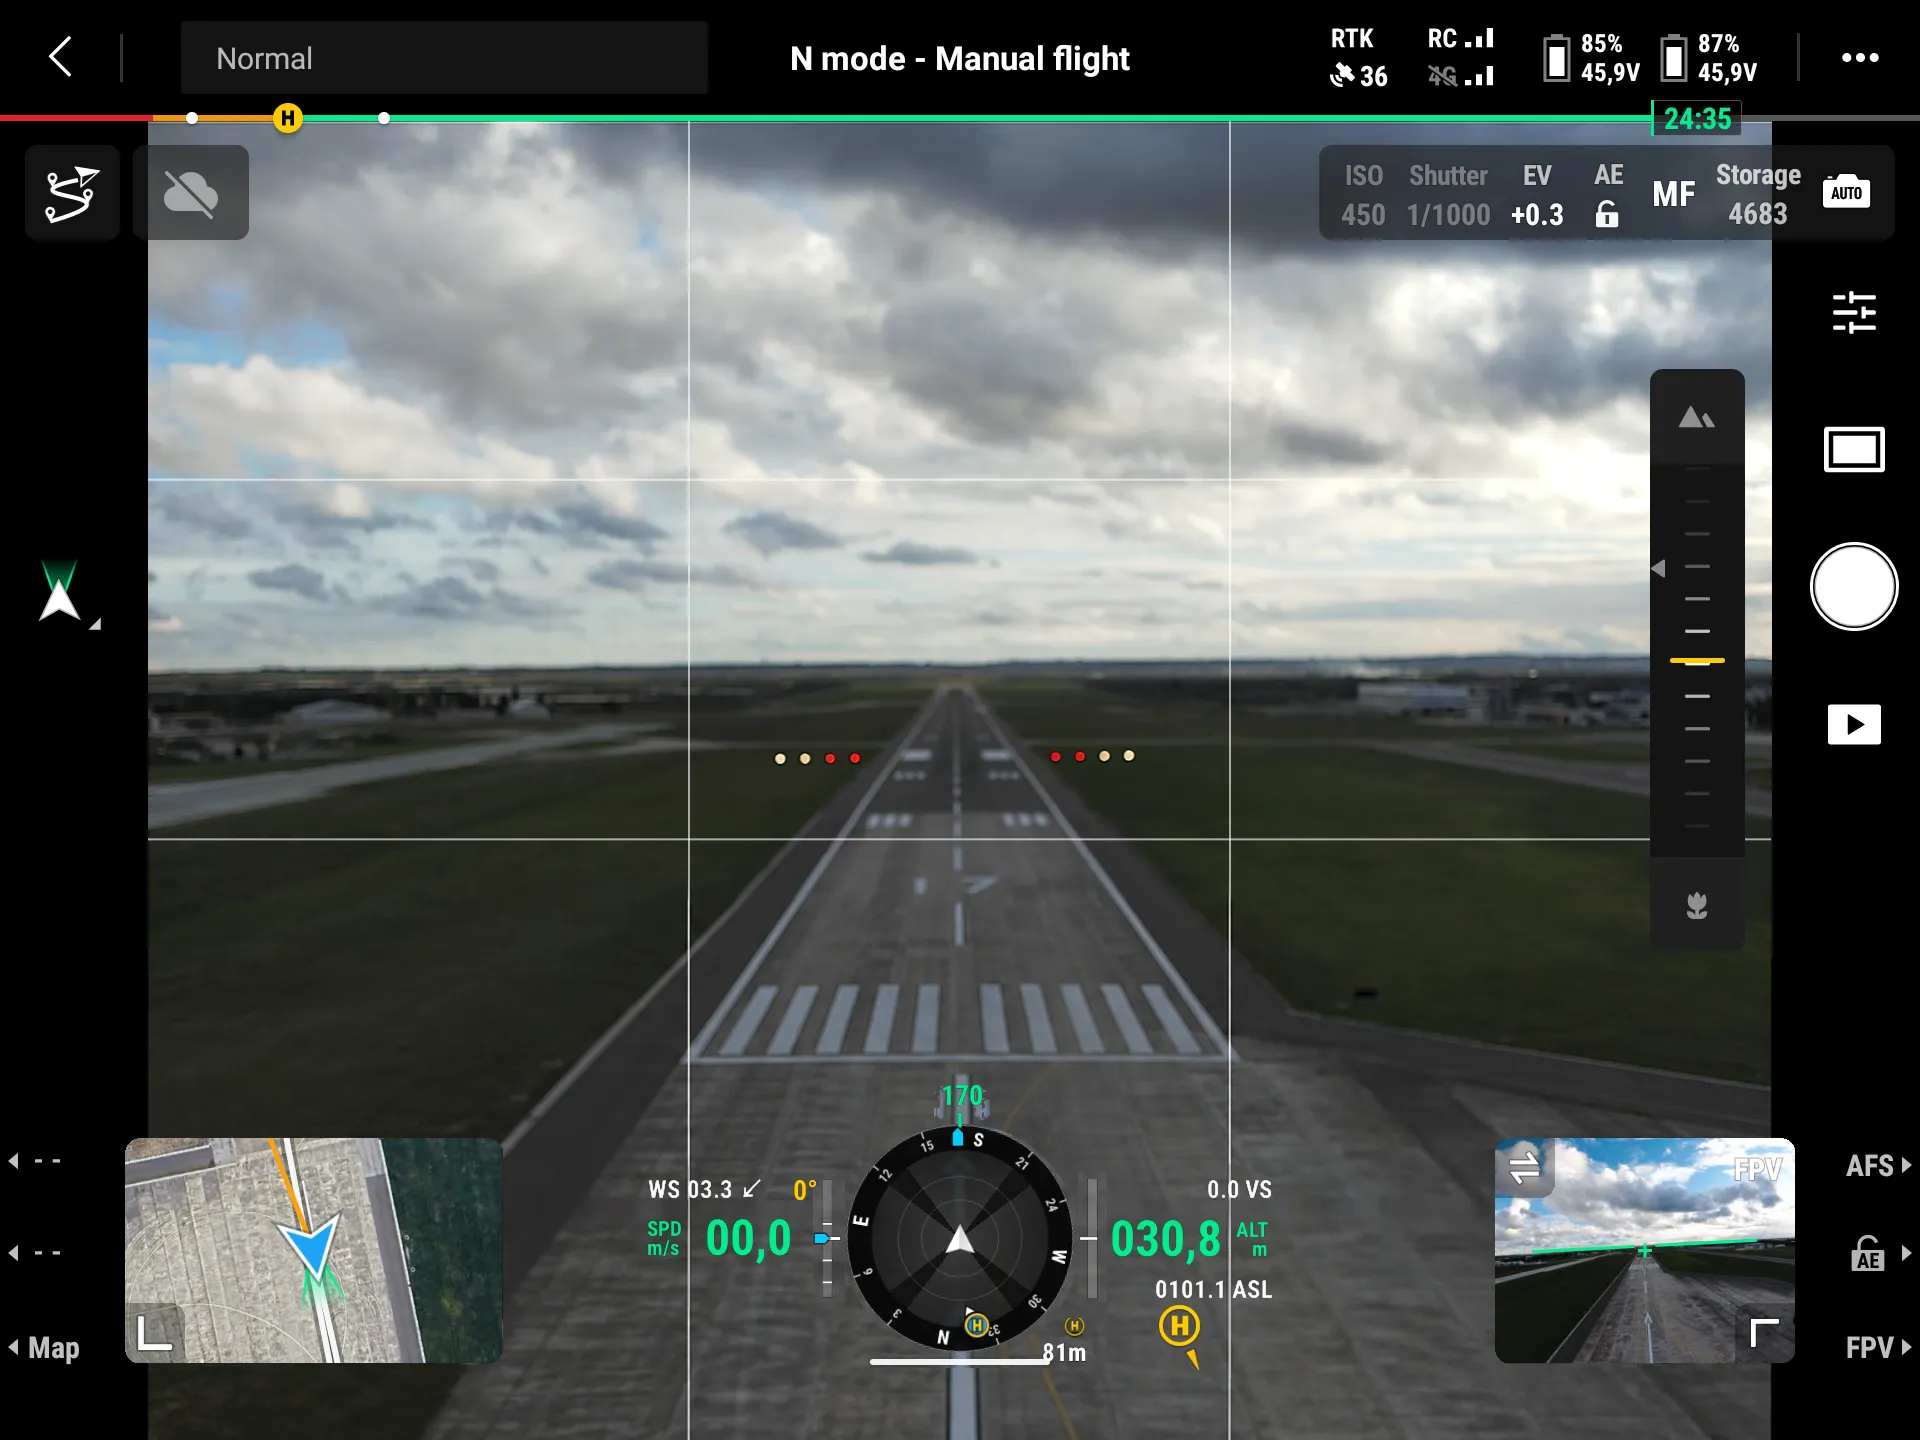
Un test acquista valore quando esce dal laboratorio. Ho operato in contesti aeroportuali e spazi aerei controllati, tra Fiumicino, Grottaglie e l'ATZ di Bari, all'interno di missioni coordinate e autorizzate. In questi scenari il pilotaggio è solo la parte visibile: dietro ci sono analisi del rischio, procedure, comunicazioni, controllo della configurazione e gestione degli imprevisti.

Nel mio lavoro in TopView ho partecipato a campagne di ricerca insieme a università, centri di ricerca e partner industriali. I contesti sono stati diversi, dalle piste e dai vertiporti al Centro Spaziale del Fucino e ai laboratori del JRC, ma il metodo è rimasto lo stesso: comprendere l'obiettivo, verificare il sistema, operare in sicurezza e ottenere un risultato affidabile e utile.

È in questo spazio, tra operazioni reali e ricerca applicata, che si colloca il mio lavoro quotidiano, dai sistemi GNSS a U-space e Remote ID, fino alle operazioni autonome e BVLOS, all'integrazione di sensori e alle acquisizioni di dati da drone. Il filo comune, per me, è il confronto continuo tra ciò che la tecnologia rende possibile e ciò che una missione richiede davvero.

Vista operativa da UAS sulla pista di Grottaglie con le PAPI lights visibili lungo la pista.
GrottaglieControllo delle PAPI lights della pista 17 durante un'attività operativa con UAS presso l'aeroporto di Grottaglie (TA).
Gianluca Luisi prepara il radiocomando di un drone al vertiporto di Pianabella.
FiumicinoAttività sperimentale al vertiporto di Pianabella, nell'ambito del progetto di ricerca U-ELCOME.
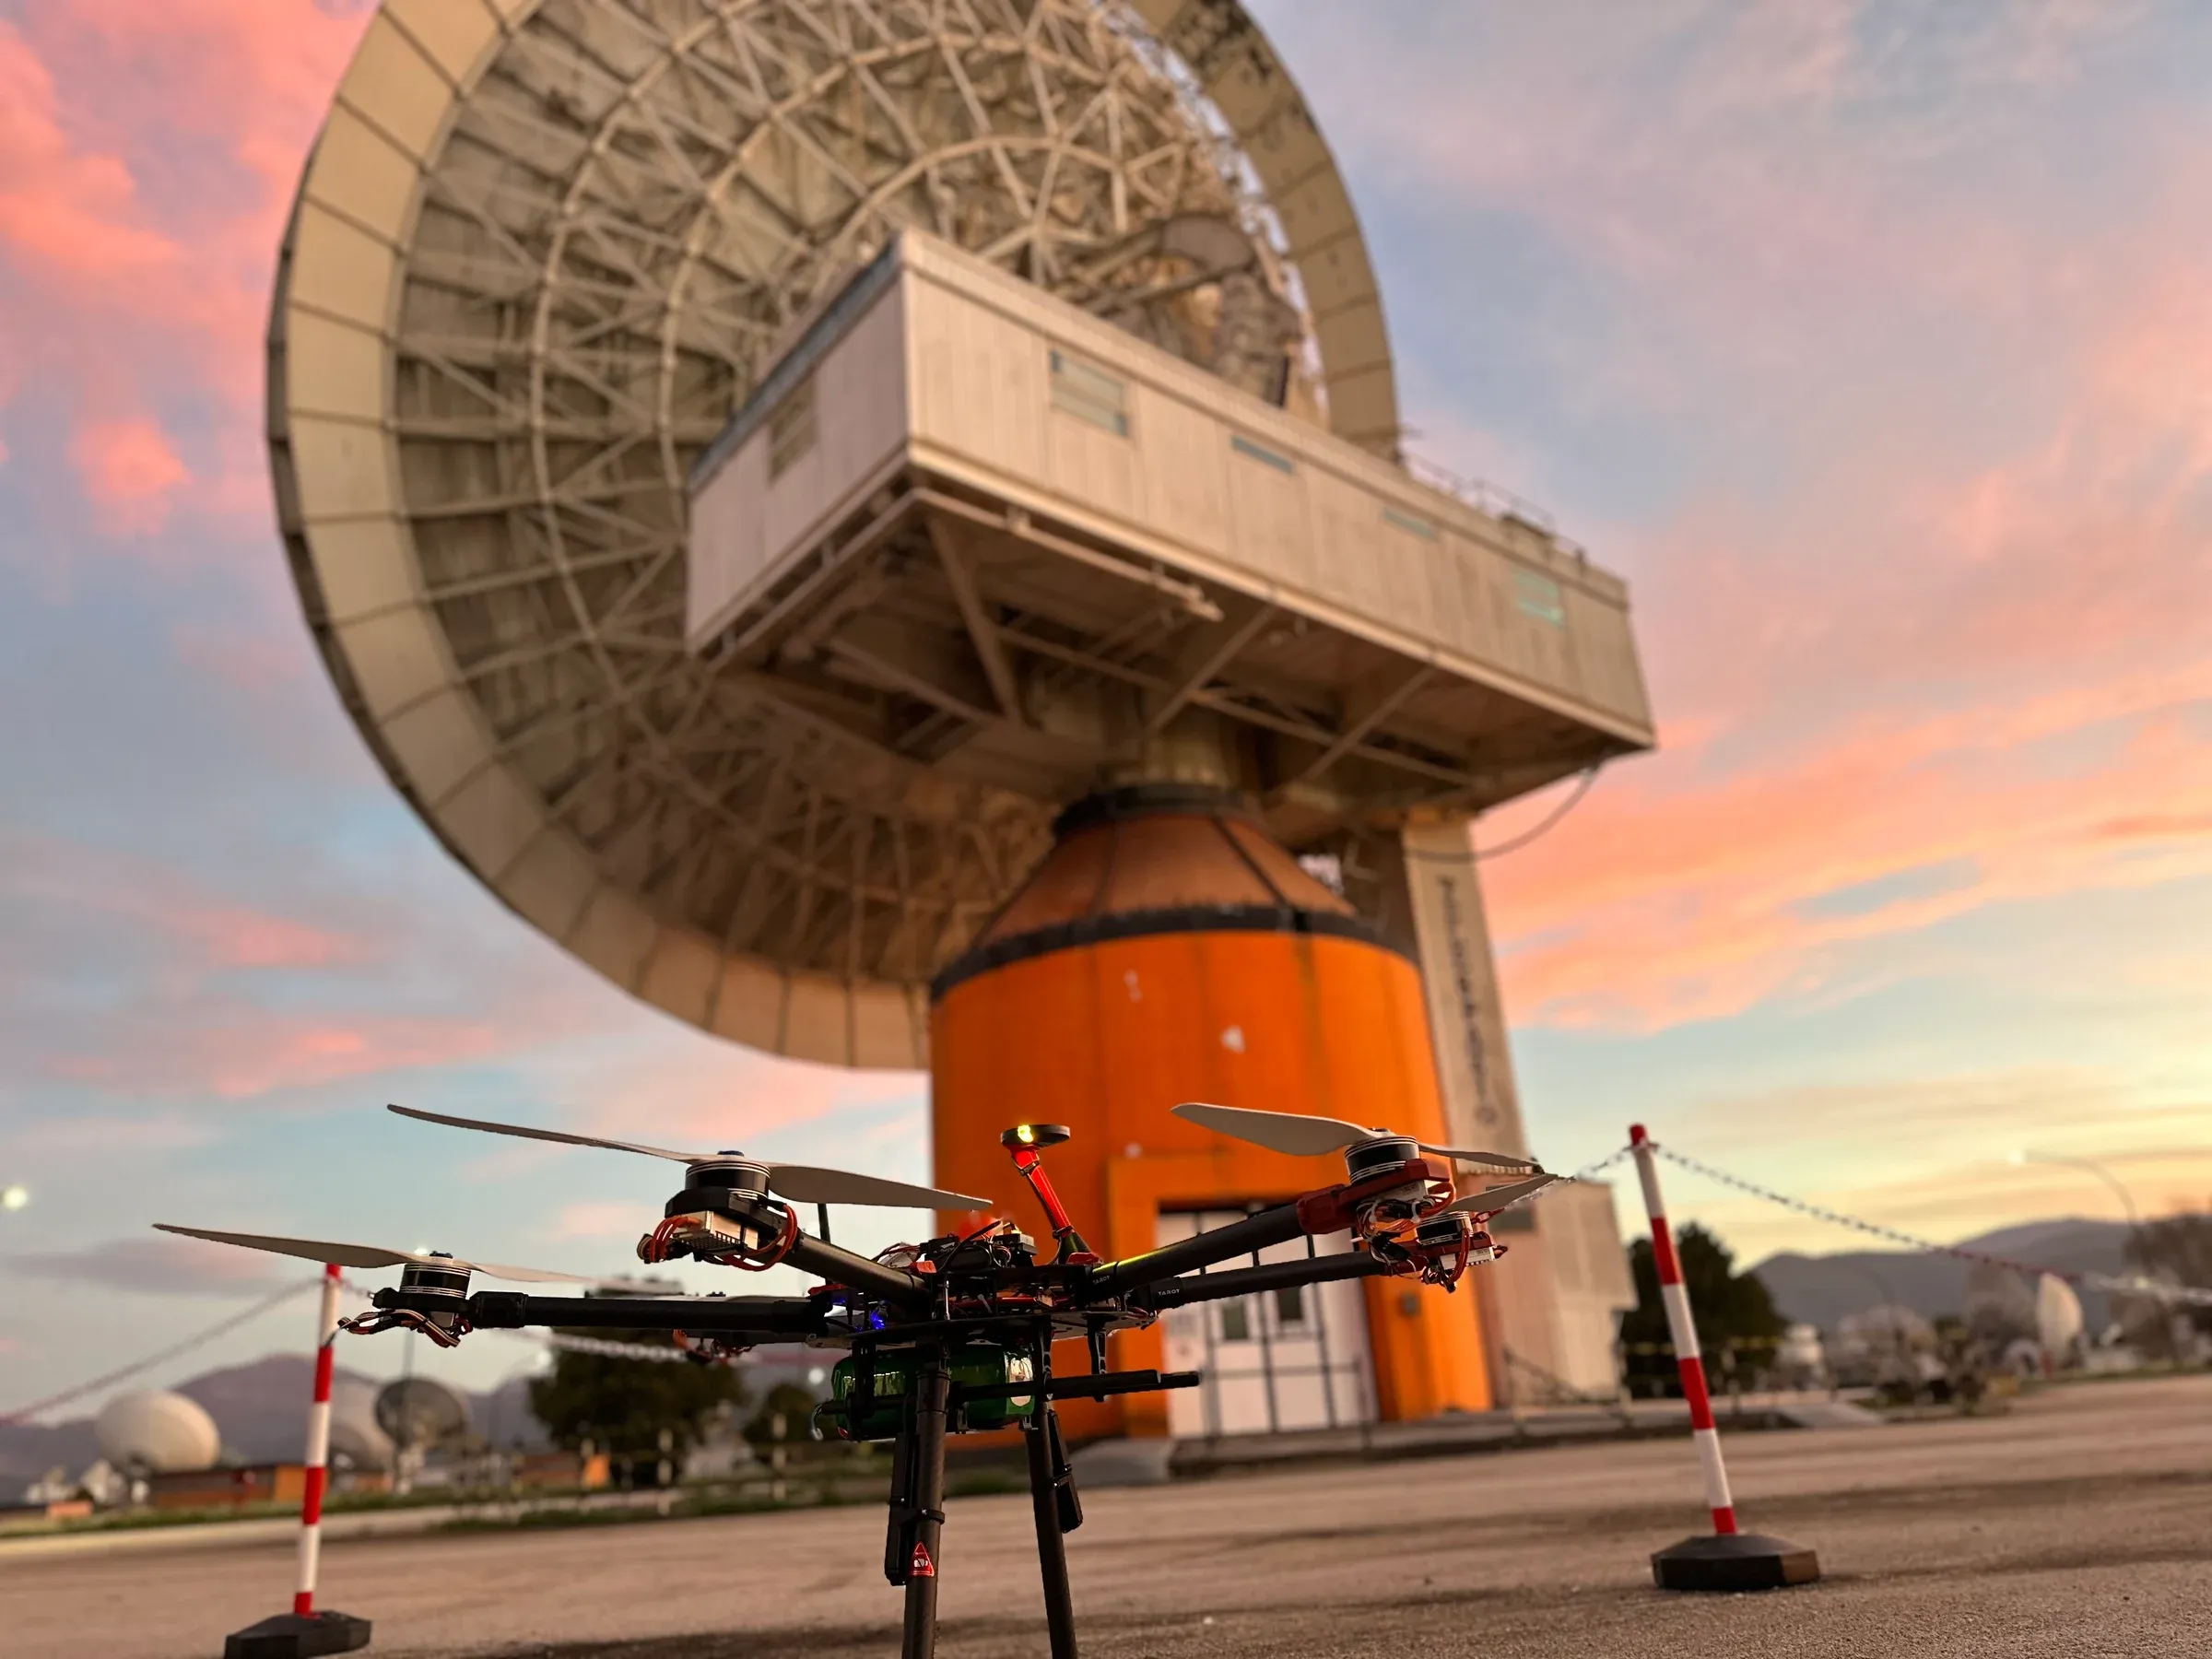
Un drone davanti a una grande antenna del Centro Spaziale del Fucino al tramonto.
FucinoSperimentazione presso il Centro Spaziale del Fucino nell'ambito del progetto di ricerca U-ELCOME.
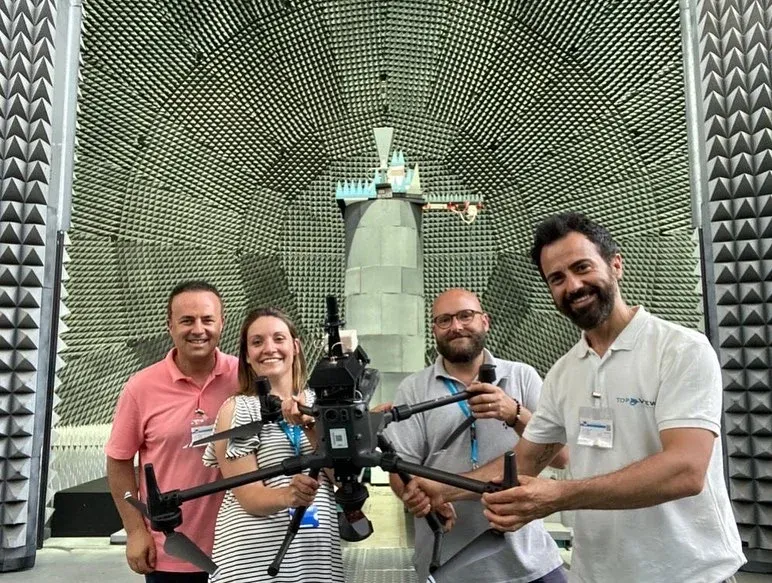
Un gruppo di lavoro con un drone all'interno della camera anecoica del JRC di Ispra.
IspraDurante un'attività di test presso il Joint Research Centre di Ispra.

Selected Research

Pubblicazioni scientifiche

I lavori raccolti qui mi vedono coautore all’interno di gruppi multidisciplinari. Il mio contributo è stato circoscritto rispetto a quello degli autori principali: li presento non come risultati individuali, ma come esperienze di ricerca condivise alle quali ho avuto l’opportunità di partecipare.

  1. 2023

    Increasing the Robustness of Drone Operations with Galileo Open Service Navigation Message Authentication (OSNMA)

    International Conference on Localization and GNSS (ICL-GNSS), pp. 1–6 CERTIFLIGHT

    Il paper utilizza dati GNSS raccolti a bordo di un drone e una simulazione di spoofing costruita a partire da voli reali per mostrare come Galileo OSNMA possa aumentare la robustezza della posizione riportata. Il confronto tra una soluzione multiconstellazione e una basata sui soli satelliti Galileo autenticati consente di rilevare incoerenze riconducibili ad alcune tipologie di attacco.

    Temi: Galileo · OSNMA · GNSS security · CERTIFLIGHT

  2. 2021

    AMPERE: Exploiting Galileo for Electrical Asset Mapping in Emerging Countries

    IEEE International Workshop on Metrology for AeroSpace, pp. 709–714 AMPERE

    Il paper presenta AMPERE, una soluzione per la mappatura delle reti elettriche basata su droni equipaggiati con GNSS/INS, LiDAR e camere ottiche e termiche. Galileo svolge un ruolo abilitante nella georeferenziazione degli asset e nel supporto alle decisioni sulla manutenzione e sullo sviluppo delle infrastrutture, con particolare attenzione ai Paesi emergenti.

    Temi: Galileo · infrastrutture · mapping · fixed-wing UAS

  3. 2020

    The UAV Radar Imaging Prototype Developed in the Frame of the VESTA Project

    IEEE Radar Conference (RadarConf20), pp. 1–5 VESTA

    Il paper presenta un prototipo di radar imaging su mini-UAV sviluppato nell’ambito del progetto VESTA per il monitoraggio del patrimonio culturale. Il sistema combina un payload radar progettato per i vincoli della piattaforma, il tracciamento centimetrico della traiettoria tramite CDGPS e un’elaborazione tomografica con compensazione del moto e acquisizioni su più linee, finalizzata a ottenere immagini ad alta risoluzione e una visualizzazione tridimensionale dello scenario.

    Temi: radar imaging · cultural heritage · remote sensing · VESTA

  4. 2019

    The role of GNSS to support UAS operations for surveillance

    25th Ka and Broadband Communications Conference, Sorrento SARA

    Il contributo esamina il ruolo del GNSS nel supporto alle operazioni UAS di sorveglianza ed è stato presentato alla 25th Ka and Broadband Communications Conference.

    Temi: GNSS · surveillance · UAS operations

Continuity

Il filo è sempre lo stesso.

Dagli aeromodelli ai sistemi autonomi, il volo è rimasto il luogo in cui curiosità e responsabilità si incontrano. È ancora questo che cerco in ogni progetto: capire, sperimentare e trasformare la tecnologia in qualcosa che funzioni davvero.